Introdução
Ao estudar álgebra linear, um dos grandes obstáculos é a diagonalização e a forma canônica de Jordan. Matrizes são ferramentas poderosas para descrever transformações espaciais, mas entender suas propriedades pode ser difícil. Este artigo explica como simplificar matrizes complexas e o que fazer quando não podem ser diagonalizadas.
O que é uma Matriz: Uma Perspectiva de Transformação
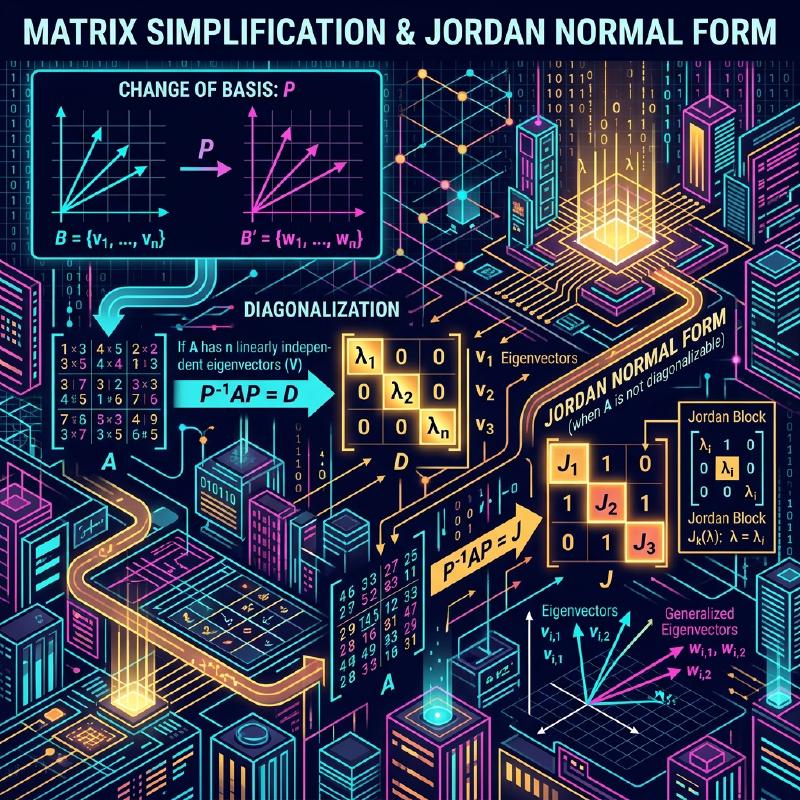
Uma matriz \(A\) representa uma transformação linear, dependendo da “base” escolhida. Ao escolher uma nova base apropriada, a transformação torna-se muito mais simples.
  graph TD
    A["Matriz $A$ na base original"] -->|"Matriz de mudança de base $P$"| B["Matriz $B = P^{-1}AP$ na nova base"]
    B -->|"Execução do cálculo"| C["Resultado na nova base"]
    C -->|"Transformação inversa $P$"| D["Resultado na base original"]
Conceitos Básicos de Diagonalização
Entendimento Intuitivo
Uma matriz \(A\) é diagonalizável se, em uma nova base, a transformação for apenas “alongamento e compressão” ao longo dos eixos, sem cisalhamento.
Definição Matemática
Uma matriz \(A\) é diagonalizável se existir \(P\) invertível tal que:
\[ P^{-1} A P = D \]Onde os elementos de \(D\) são os autovalores \(\lambda_i\), e as colunas de \(P\) são os autovetores \(\mathbf{v}_i\).
Exemplo de Cálculo
Exemplo de Matriz 3x3
\[ A = \begin{pmatrix} 4 & -1 & 6 \\ 2 & 1 & 6 \\ 2 & -1 & 8 \end{pmatrix} \]Passo 1: Autovalores \(\det(A - \lambda I) = 0\) fornece \(\lambda = 2\) e \(\lambda = 9\).
\[ \mathbf{v}_1 = \begin{pmatrix} 1 \\ 2 \\ 0 \end{pmatrix}, \quad \mathbf{v}_2 = \begin{pmatrix} -3 \\ 0 \\ 1 \end{pmatrix} \]\[ \mathbf{v}_3 = \begin{pmatrix} 1 \\ 1 \\ 1 \end{pmatrix} \]\[ P^{-1} A P = \begin{pmatrix} 2 & 0 & 0 \\ 0 & 2 & 0 \\ 0 & 0 & 9 \end{pmatrix} \]Por que existem matrizes não diagonalizáveis?
\[ 1 \leq \text{Multiplicidade geométrica} \leq \text{Multiplicidade algébrica} \]Se a multiplicidade geométrica for menor, a matriz não possui autovetores suficientes. É chamada de matriz defectiva.
A Forma Canônica de Jordan
Para matrizes defectivas, usamos a Forma Canônica de Jordan.
Blocos de Jordan
\[ J_k(\lambda) = \begin{pmatrix} \lambda & 1 & 0 & \cdots & 0 \\ 0 & \lambda & 1 & \cdots & 0 \\ \vdots & \vdots & \ddots & \ddots & 1 \\ 0 & 0 & \cdots & 0 & \lambda \end{pmatrix} \]Autovetores Generalizados
\[ (A - \lambda I)^k \mathbf{v} = \mathbf{0} \quad \text{e} \quad (A - \lambda I)^{k-1} \mathbf{v} \neq \mathbf{0} \]forma uma cadeia de Jordan.
Aplicações: Equações Diferenciais
\[ e^{At} = P e^{Dt} P^{-1} \]Para blocos de Jordan, temos termos como \(t e^{\lambda t}\), que explicam fenômenos de ressonância na física.
Teorema de Cayley-Hamilton e Polinômio Mínimo
Toda matriz zera seu polinômio característico (\(p(A)=0\)). O polinômio mínimo \(m(\lambda)\) tem raízes que determinam a diagonalização (se não houver raízes múltiplas, é diagonalizável).
Diferença da Decomposição em Valores Singulares (SVD)
A SVD (\(A = U \Sigma V^*\)) aplica-se a matrizes \(m \times n\). Diagonalização só a quadradas para iterações.
  graph LR
    A["Matriz arbitrária $A$"] -->|"SVD"| B["$U \Sigma V^*$"]
    B -->|"Sempre decomponível"| C["Compressão de dados"]
    D["Matriz quadrada $A$"] -->|"Diagonalização"| E["$P D P^{-1}$"]
    E -->|"Ideal para iterações"| F["Sistemas Dinâmicos"]
Mecânica Quântica e Controle
Na quântica, diagonalizar o Hamiltoniano encontra os estados de energia. No controle, separa os modos para analisar Controlabilidade e Observabilidade.
Programação
Em Python:
| |
Conclusão
Entender esses métodos permite analisar o comportamento assintótico de sistemas dinâmicos e cadeias de Markov no mundo real.