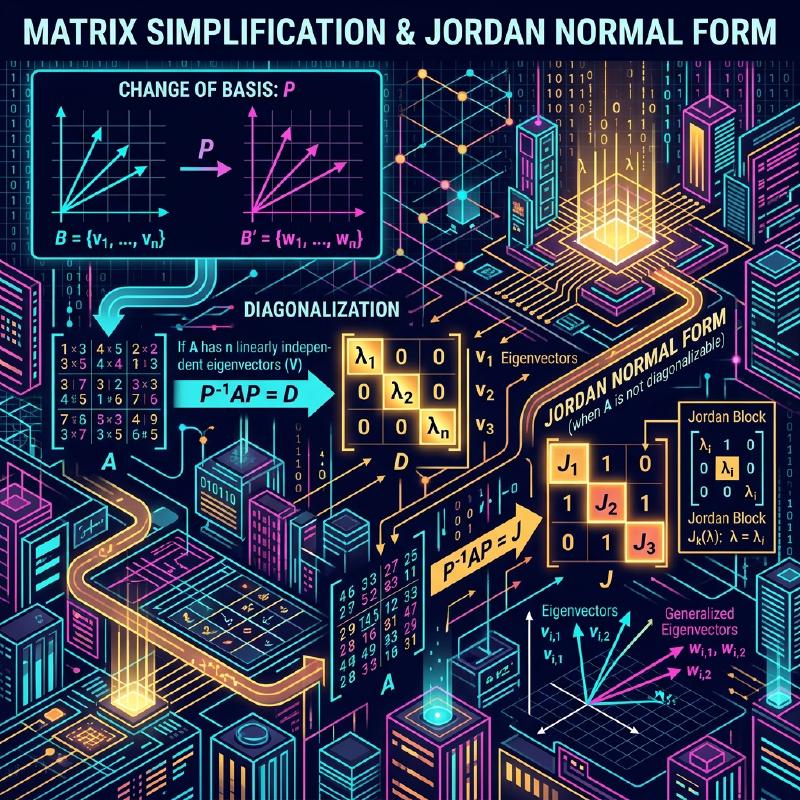
Pengantar
Dalam mempelajari aljabar linear, hambatan utama adalah diagonalisasi dan bentuk normal Jordan. Matriks adalah alat kuat untuk transformasi, namun sering kali sifat-sifatnya sulit dibaca secara langsung. Artikel ini menjelaskan diagonalisasi untuk menyederhanakan matriks dan bentuk Jordan untuk matriks yang tidak bisa didiagonalisasi.
Matriks sebagai Transformasi
Matriks \(n \times n\) mewakili transformasi linear yang bergantung pada “basis”. Dengan basis baru yang tepat, representasi matriks menjadi lebih sederhana.
  graph TD
    A["Matriks $A$ di basis asli"] -->|"Matriks transformasi $P$"| B["Matriks $B = P^{-1}AP$ di basis baru"]
    B -->|"Eksekusi perhitungan"| C["Hasil di basis baru"]
    C -->|"Transformasi invers $P$"| D["Hasil di basis asli"]
Konsep Diagonalisasi
Definisi Matematika
Matriks \(A\) dapat didiagonalisasi jika ada matriks \(P\) sedemikian rupa sehingga:
\[ P^{-1} A P = D \]Di mana elemen diagonal \(D\) adalah nilai eigen \(\lambda_i\), dan kolom \(P\) adalah vektor eigen \(\mathbf{v}_i\).
Contoh Perhitungan
Matriks 3x3
\[ A = \begin{pmatrix} 4 & -1 & 6 \\ 2 & 1 & 6 \\ 2 & -1 & 8 \end{pmatrix} \]Langkah 1: Nilai eigen Dari \(\det(A - \lambda I) = 0\), kita dapatkan \(\lambda = 2\) dan \(\lambda = 9\).
\[ \mathbf{v}_1 = \begin{pmatrix} 1 \\ 2 \\ 0 \end{pmatrix}, \quad \mathbf{v}_2 = \begin{pmatrix} -3 \\ 0 \\ 1 \end{pmatrix} \]\[ \mathbf{v}_3 = \begin{pmatrix} 1 \\ 1 \\ 1 \end{pmatrix} \]\[ P^{-1} A P = \begin{pmatrix} 2 & 0 & 0 \\ 0 & 2 & 0 \\ 0 & 0 & 9 \end{pmatrix} \]Mengapa Ada Matriks yang Tidak Dapat Didiagonalisasi?
\[ 1 \leq \text{Multiplisitas geometrik} \leq \text{Multiplisitas aljabar} \]Jika geometrik lebih kecil, matriks kekurangan vektor eigen dan disebut matriks cacat (defective).
Bentuk Normal Jordan
Untuk matriks cacat, kita gunakan Bentuk Normal Jordan.
Blok Jordan
\[ J_k(\lambda) = \begin{pmatrix} \lambda & 1 & 0 & \cdots & 0 \\ 0 & \lambda & 1 & \cdots & 0 \\ \vdots & \vdots & \ddots & \ddots & 1 \\ 0 & 0 & \cdots & 0 & \lambda \end{pmatrix} \]Vektor Eigen yang Diperumum (Generalized Eigenvectors)
\[ (A - \lambda I)^k \mathbf{v} = \mathbf{0} \quad \text{dan} \quad (A - \lambda I)^{k-1} \mathbf{v} \neq \mathbf{0} \]Aplikasi: Persamaan Diferensial
\[ e^{At} = P e^{Dt} P^{-1} \]SVD vs Diagonalisasi
  graph LR
    A["Matriks sembarang $A$"] -->|"SVD"| B["$U \Sigma V^*$"]
    B -->|"Dapat dipecah ortogonal"| C["Kompresi data"]
    D["Matriks persegi $A$"] -->|"Diagonalisasi"| E["$P D P^{-1}$"]
    E -->|"Sangat cocok untuk iterasi"| F["Sistem Dinamis"]
Mekanika Kuantum dan Teori Kontrol
Dalam kuantum, diagonalisasi Hamiltonian menemukan keadaan eigen energi. Dalam kontrol, ini mengevaluasi kontrobalitas dan observabilitas.
Pemrograman
| |
Kesimpulan
Diagonalisasi adalah metode untuk menyederhanakan sistem, dan Jordan melengkapinya untuk segala kasus. Menguasainya sangat esensial bagi ilmu data dan fisika.