1. 序幕:未解之謎與普魯士古都
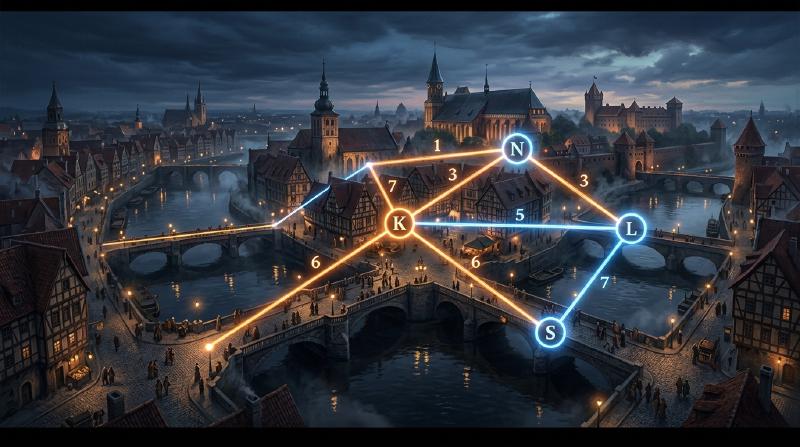
18世紀,位於普魯士王國(現今俄羅斯加里寧格勒)的柯尼斯堡市,有一條名為普列戈利亞河的大河流過。河中有一個名為克奈普霍夫島的沙洲,整座城市被河水分割成4塊陸地,為了連接這些陸地,共建造了7座橋樑。
當時在柯尼斯堡的居民之間,流行著一種益智遊戲: 「是否能從城市的某處出發,將7座橋都剛好走過1次,然後回到原點?」
大家都趁著散步時嘗試挑戰,但卻沒有任何人成功。然而,也沒有人能合乎邏輯地解釋為什麼這是不可能的。這被稱為「柯尼斯堡七橋問題」,長期以來一直被視為未解的謎題。
將這個看似只是市井遊戲的謎題,照入全新數學曙光的人,正是舉世無雙的天才數學家**李昂哈德·歐拉**(Leonhard Euler)。他的研究並非僅止於給出謎題的答案,更開創了後來被稱為「圖論」與「拓樸學(相位幾何學)」的龐大數學領域。
本文將從歐拉這項歷史性發現的數學公式化開始,追溯到現代的網路理論,以及我們日常使用的車載導航路徑探索演算法(戴克斯特拉演算法、A*搜尋演算法),帶您走過這段壯闊的軌跡。
2. 歐拉的抽象化:只萃取本質
歐拉在研究這個問題時,他採取的第一步是「去除多餘的資訊」。在過橋的問題中,橋的長度、陸地的面積、形狀與方向等都毫無關聯。真正重要的是「哪塊陸地與哪塊陸地,由幾座橋樑連接」這種連接資訊(拓樸性質)。
他將4塊陸地當作點(頂點:Node / Vertex),將7座橋當作線(邊:Edge)重新繪製。
  graph TD
    A["陸地A (北)"]
    B["陸地B (東)"]
    C["陸地C (南)"]
    D["沙洲D"]

    A -- "橋1" --> D
    A -- "橋2" --> D
    C -- "橋3" --> D
    C -- "橋4" --> D
    A -- "橋5" --> B
    C -- "橋6" --> B
    B -- "橋7" --> D
像這樣,僅由點與線所構成的數學模型被稱為圖 (Graph)。歐拉藉由將柯尼斯堡的街道轉換成一個圖形,將問題昇華為純粹的數學命題。
3. 一筆畫的數學條件:歐拉迴路與歐拉路徑
用圖論的術語來說,居民們的問題可以改寫如下: 「在給定的圖中,是否存在一條剛好通過所有邊各1次,並回到原起點頂點的路徑(歐拉迴路:Eulerian Circuit)?」
針對這個問題,歐拉導入了一個極為簡單卻強大的概念——「頂點的次數(Degree)」。頂點的次數指的是「連接在該頂點上的邊的數量」。
3.1 歐拉迴路存在的證明
假設我們要在圖上以一筆畫前進,並畫出回到原點的路徑(歐拉迴路)。 考慮在路徑途中,通過某個頂點 $v$ 的情況。為了「進入」頂點 $v$,我們會使用1條邊;為了從頂點 $v$「出去」,我們會使用另1條邊。換句話說,每次通過時,必定會成對地消耗「2條」連接在該頂點上的邊。
作為起點兼終點的頂點也是相同的。最初出發時會使用1條邊,最後回來時也會使用另1條邊。即使中途經過該頂點幾次,進出仍然會成對出現。
因此,為了解決所有邊且在中途不會遇到死胡同並回到原頂點,圖中所有頂點的次數必須是偶數。
- 定理1(歐拉迴路):連通圖存在歐拉迴路的充要條件是,所有頂點的次數皆為偶數。
3.2 柯尼斯堡的判定
那麼,就讓我們來確認一下柯尼斯堡圖的次數吧。
- 陸地A(北):3條(奇數)
- 陸地B(東):3條(奇數)
- 陸地C(南):3條(奇數)
- 沙洲D:5條(奇數)
令人驚訝的是,這4個頂點的次數全都是奇數(奇點)。由於不滿足所有頂點必須是偶數(偶點)的條件,歐拉在數學上證明了「要將7座橋都剛好走過1次並回到原點是不可能的」。
※順帶一提,如果是起點與終點可以不同的一筆畫(歐拉路徑:Eulerian Path),只要「奇點剛好有2個」就有可能達成(因為1個會成為起點,另1個會成為終點)。然而在柯尼斯堡的例子中,由於有4個奇點,所以連不回到原點的一筆畫也是不可能的。
4. 圖論的進化:從拓樸學到計算機科學
在歐拉的發現之後,圖論發展成為數學的一個重要領域。如地圖著色問題(四色定理)、漢米爾頓迴路問題(通過所有頂點各1次的路徑)等眾多難題,都在圖論的舞台上被廣泛討論。
然而,隨著20世紀後半葉電腦的出現,圖論跨越了單純數學的框架,進化成為解決現實世界問題的強大武器(演算法)。通訊網路的路由、社群媒體的人際關係分析、電力網的最佳化等,現代社會的許多基礎建設都以圖論為基礎。
其中與我們生活最息息相關的,便是最短路徑問題 (Shortest Path Problem)。 歐拉思考的是「能否將所有的路都走過1次」,而現代的車載導航與Google地圖所解決的,則是「到達目的地成本(距離或時間)最低的路徑是哪一條」的問題。
5. 路徑探索演算法的系譜
解決最短路徑問題的演算法,在計算機科學的歷史中不斷被精進。在此我們將解說兩種具代表性的演算法。
5.1 戴克斯特拉演算法 (Dijkstra’s Algorithm)
這是由艾茲赫爾·戴克斯特拉於1956年發明的演算法,用於在設定了邊權重(距離或時間成本)的圖中,求出從某個起點到所有頂點的最短距離。
【基本運作機制】
- 將起點的距離設為0,其他所有頂點的暫定距離設為無限大($\infty$)。
- 在未確定的頂點中,選擇暫定距離最短的頂點 $u$,並將其距離標示為「確定」。
- 對於與頂點 $u$ 相鄰且未確定的頂點 $v$,計算經過 $u$ 的距離,若比目前的暫定距離短則進行更新(此操作稱為鬆弛 / Relaxation)。
- 重複步驟2與3,直到所有頂點都確定為止。
戴克斯特拉演算法會像石頭投入水面泛起的漣漪一樣,從起點以同心圓的方式向外進行探索。因此,只要沒有負的權重,必定能找出最短路徑,但由於它也會朝與目的地相反的方向擴展探索,所以在面對大規模地圖資料時,會有計算時間較長的缺點。
5.2 A*搜尋演算法 (A-Star Search Algorithm)
為了減少戴克斯特拉演算法的無效探索,更有效率地朝目的地邁進而發明的,就是A*(A-Star)搜尋演算法。它是在人工智慧領域開發出來的,被廣泛應用於遊戲角色的移動以及車載導航中。
A*演算法最大的特徵,在於導入了「啟發函數 (Heuristic Function)」。
戴克斯特拉演算法只以「從起點出發的實際距離 $g(n)$」為基準進行探索,而A*則是以「從起點出發的實際距離 $g(n)$」+「到目的地的估計距離(啟發值)$h(n)$」的總和 $f(n)$ 作為評估值。
$$ f(n) = g(n) + h(n) $$在車載導航的情況下,一般會使用「到目的地的直線距離」作為估計距離 $h(n)$。如此一來,朝向目的地靠近的路徑會被優先探索,使得往無關方向的探索大幅減少,進而大幅提升計算速度。
6. 使用Python進行圖處理與路徑探索
在現代的資料科學與演算法實作中,處理圖論的經典函式庫是 Python 的 NetworkX。 在這裡,我們將介紹如何使用 NetworkX 建立簡單的圖,並透過戴克斯特拉演算法及 A* 演算法進行路徑探索的程式碼範例。
| |
執行這段程式碼後,就可以確認戴克斯特拉演算法與 A* 搜尋演算法雙方都能找出相同的最短路徑。在實際的大規模網路中,兩者探索的節點數量將會產生壓倒性的差距。
7. 結語:連結形塑了世界
柯尼斯堡居民們所樂在其中的小小謎題,透過天才李昂哈德·歐拉的雙眼,化為了將世界重新認知為「點與線的連結」的全新透鏡。
今日,我們能透過網際網路從遙遠的伺服器瞬間載入網頁,或是車載導航能在陌生的地方準確地為我們指引道路,這一切都是源自於那座普魯士古橋的數學抽象化所賜。
即使在當下,圖論依然活躍在最先進的科技領域,例如辨識社群媒體的影響力人物、預測病毒的傳染路徑、設計新型化合物等等。透過以數學的方式解讀「連結」,我們就能在這個看似過於複雜的世界中,找出美麗的秩序與解決方案。