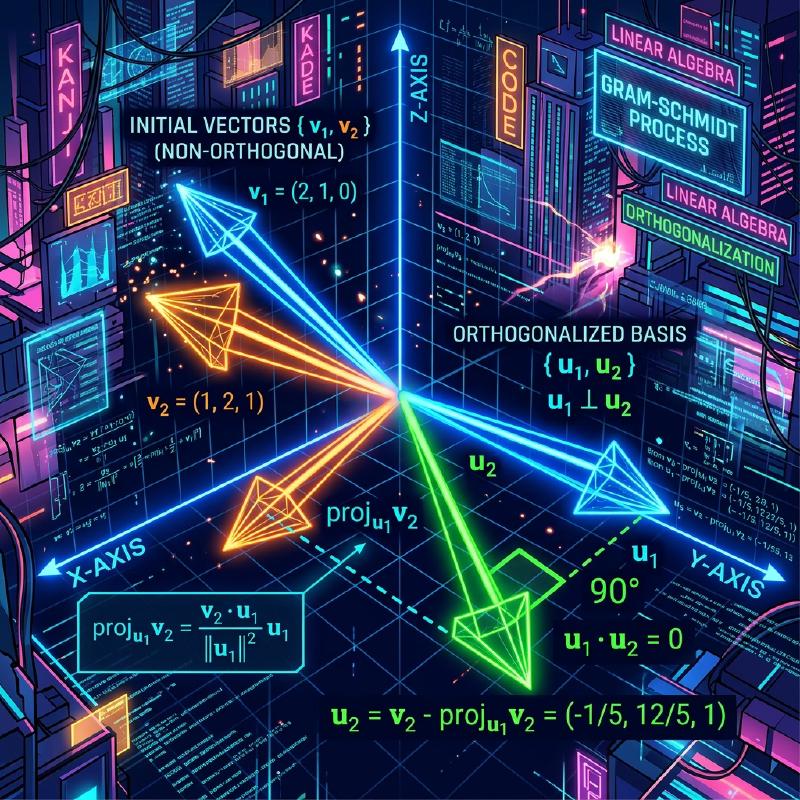
在學習線性代數的過程中,你必然會接觸到構成向量空間的「基底(Basis)」這一概念。然而,從現實問題或資料集中獲得的基底向量通常指向隨機、不規則的方向,它們往往傾斜相交,或者長度差異巨大。這種「扭曲」的基底在理論分析和電腦數值計算中都極難處理。
這時,本文的主角—— 格拉姆-施密特正交化 (Gram-Schmidt orthogonalization process) 就登場了。該演算法是一種極其強大且通用的方法,它能夠系統地將張成空間的扭曲基底向量,轉換為相互正交(垂直)且長度統一定為 1 的優美 正交基底(Orthonormal Basis) 。
在本文中,我們將極其深入地探討格拉姆-施密特正交化,從基礎的幾何直覺開始,逐步深入到嚴謹的數學公式、考慮電腦計算「數值穩定性」的改進演算法,再到其在函數空間中的應用以及與機器學習中QR分解的聯繫,為你呈現一篇超長篇幅的詳盡解析。
1. 引言:為什麼我們喜歡「正交」?
在進入格拉姆-施密特正交化的具體步驟之前,讓我們先明確動機:到底為什麼我們想要讓向量正交(垂直相交)呢?
在數學和工程學中,正交化的基底,特別是長度歸一化為 1 的 標準正交基底 ,能帶來數不勝數的優勢。
- 極大簡化計算 :當使用標準正交基底來表示向量時,向量的內積、範數(長度)以及向量間距離的計算,都可以完全透過對應分量之間簡單的乘法和加法來完成。這是因為所有繁瑣的交叉項都變成了零。
- 極其簡單的投影 :當你希望將一個向量投影到特定子空間進行近似時,如果基底是相互正交的,你只需分別計算在每個基底向量上的一維投影,然後將它們簡單相加,就能得到正確的投影向量。
- 提高數值穩定性 :在電腦上進行浮點運算時,使用正交矩陣(行向量為標準正交基底的矩陣)進行的變換具有不易引起資訊遺失或誤差放大的優良性質(等距變換)。這對於確保機器學習和訊號處理演算法的穩定運行至關重要。
2. 幾何直覺:二維空間中的「投影」與「減法」
格拉姆-施密特正交化的核心思想,用一句話概括就是: 「從新向量中,減去並剔除已生成的正交向量的方向分量。」
讓我們以最容易想像的二維平面上的兩個向量 $\mathbf{v}_1, \mathbf{v}_2$ 為例。假設它們是線性獨立的(不平行,且都不是零向量)。我們將從這兩個向量中,構造出相互正交的新向量 $\mathbf{u}_1, \mathbf{u}_2$。
- $$ \mathbf{u}_1 = \mathbf{v}_1 $$
從下一個向量中,減去第一個向量的方向分量 : 接下來,我們希望讓第二個向量 $\mathbf{v}_2$ 垂直於 $\mathbf{u}_1$。為此,我們只需去除 $\mathbf{v}_2$ 中包含的「與 $\mathbf{u}_1$ 平行的分量」。 這個「與 $\mathbf{u}_1$ 平行的分量」被稱為 $\mathbf{v}_2$ 在 $\mathbf{u}_1$ 上的 正交投影 (Orthogonal Projection) 。
$$ \text{proj}_{\mathbf{u}_1}(\mathbf{v}_2) = \frac{\langle \mathbf{v}_2, \mathbf{u}_1 \rangle}{\langle \mathbf{u}_1, \mathbf{u}_1 \rangle} \mathbf{u}_1 $$這裡,$\langle \cdot, \cdot \rangle$ 表示向量的內積。
$$ \mathbf{u}_2 = \mathbf{v}_2 - \text{proj}_{\mathbf{u}_1}(\mathbf{v}_2) $$
下圖將這種「投影並相減」的幾何過程進行了視覺化。
  flowchart TD
    A["輸入向量 v1, v2"] --> B["1. 設 u1 = v1"]
    B --> C["2. 計算 v2 在 u1 方向的投影分量: proj_{u1}(v2)"]
    C --> D["3. 提取垂直分量: u2 = v2 - proj_{u1}(v2)"]
    D --> E["4. 歸一化 (可選): e_i = u_i / ||u_i||"]
    E --> F["標準正交基底 e1, e2 完成"]
3. 數學公式:推廣至一般維度
我們將前面二維空間中的思想推廣到任意 $n$ 維空間中的 $k$ 個向量。假設在向量空間 $V$ 中,給定了一組線性獨立的向量集合 $\{ \mathbf{v}_1, \mathbf{v}_2, \dots, \mathbf{v}_k \}$。由這些向量構造正交基底 $\{ \mathbf{u}_1, \mathbf{u}_2, \dots, \mathbf{u}_k \}$ 的步驟(經典格拉姆-施密特正交化,CGS)公式化如下:
$$ \begin{aligned} \mathbf{u}_1 &= \mathbf{v}_1 \\ \mathbf{u}_2 &= \mathbf{v}_2 - \text{proj}_{\mathbf{u}_1}(\mathbf{v}_2) \\ \mathbf{u}_3 &= \mathbf{v}_3 - \text{proj}_{\mathbf{u}_1}(\mathbf{v}_3) - \text{proj}_{\mathbf{u}_2}(\mathbf{v}_3) \\ &\vdots \\ \mathbf{u}_k &= \mathbf{v}_k - \sum_{j=1}^{k-1} \text{proj}_{\mathbf{u}_j}(\mathbf{v}_k) \end{aligned} $$換句話說,為了建立第 $i$ 個正交向量 $\mathbf{u}_i$,你只需要從原向量 $\mathbf{v}_i$ 中, 減去它在所有已生成的正交向量 $\mathbf{u}_1, \dots, \mathbf{u}_{i-1}$ 上的所有投影分量 。
最後,透過將得到的正交向量組的長度統一化為 1(歸一化),即可完成標準正交基底 $\{ \mathbf{e}_1, \mathbf{e}_2, \dots, \mathbf{e}_k \}$ 的建構。
$$ \mathbf{e}_i = \frac{\mathbf{u}_i}{\|\mathbf{u}_i\|} $$4. 具體範例的手工計算 (三維空間)
為了加深理解,讓我們透過手工計算,追蹤一下三維空間中三個向量正交化的過程。
假設初始狀態給定了以下三個線性獨立的向量:
$$ \mathbf{v}_1 = \begin{pmatrix} 1 \\ 1 \\ 0 \end{pmatrix}, \quad \mathbf{v}_2 = \begin{pmatrix} 1 \\ 0 \\ 1 \end{pmatrix}, \quad \mathbf{v}_3 = \begin{pmatrix} 0 \\ 1 \\ 1 \end{pmatrix} $$$$ \mathbf{u}_1 = \mathbf{v}_1 = \begin{pmatrix} 1 \\ 1 \\ 0 \end{pmatrix} $$$$ \mathbf{u}_2 = \mathbf{v}_2 - \frac{\langle \mathbf{v}_2, \mathbf{u}_1 \rangle}{\langle \mathbf{u}_1, \mathbf{u}_1 \rangle} \mathbf{u}_1 = \begin{pmatrix} 1 \\ 0 \\ 1 \end{pmatrix} - \frac{1}{2} \begin{pmatrix} 1 \\ 1 \\ 0 \end{pmatrix} = \begin{pmatrix} 1/2 \\ -1/2 \\ 1 \end{pmatrix} $$$$ \mathbf{u}_2' = \begin{pmatrix} 1 \\ -1 \\ 2 \end{pmatrix} $$步驟 3: 從 $\mathbf{v}_3$ 中,分別減去其在 $\mathbf{u}_1$ 和 $\mathbf{u}_2'$ 方向上的分量。 $\langle \mathbf{v}_3, \mathbf{u}_1 \rangle = 0 \times 1 + 1 \times 1 + 1 \times 0 = 1$ $\langle \mathbf{v}_3, \mathbf{u}_2' \rangle = 0 \times 1 + 1 \times (-1) + 1 \times 2 = 1$ $\langle \mathbf{u}_2', \mathbf{u}_2' \rangle = 1^2 + (-1)^2 + 2^2 = 6$
$$ \mathbf{u}_3 = \mathbf{v}_3 - \frac{\langle \mathbf{v}_3, \mathbf{u}_1 \rangle}{\langle \mathbf{u}_1, \mathbf{u}_1 \rangle} \mathbf{u}_1 - \frac{\langle \mathbf{v}_3, \mathbf{u}_2' \rangle}{\langle \mathbf{u}_2', \mathbf{u}_2' \rangle} \mathbf{u}_2' $$$$ \mathbf{u}_3 = \begin{pmatrix} 0 \\ 1 \\ 1 \end{pmatrix} - \frac{1}{2} \begin{pmatrix} 1 \\ 1 \\ 0 \end{pmatrix} - \frac{1}{6} \begin{pmatrix} 1 \\ -1 \\ 2 \end{pmatrix} = \begin{pmatrix} -2/3 \\ 2/3 \\ 2/3 \end{pmatrix} $$$$ \mathbf{u}_3' = \begin{pmatrix} 1 \\ -1 \\ -1 \end{pmatrix} $$至此,我們求得了三個相互正交的向量 $\{ \mathbf{u}_1, \mathbf{u}_2', \mathbf{u}_3' \}$。最後,將它們分別除以各自的長度,即可得到標準正交基底。
5. 數值計算中的陷阱:捨入誤差與「改進的格拉姆-施密特正交化」
雖然格拉姆-施密特正交化在理論上是完美的,但在作為電腦程式實作時會遇到一個嚴重問題:浮點運算導致的 「捨入誤差(Rounding Error)」 。
在前述的經典格拉姆-施密特正交化 (CGS) 中,要從向量 $\mathbf{v}_k$ 中減去的投影分量,都是透過 已計算出的 $\mathbf{u}_j$ 與原始 $\mathbf{v}_k$ 之間的內積 獨立計算出來的,最後再一口氣全部減去。然而,當維度變高或向量數量增多時,微小的捨入誤差會不斷累積,導致最終生成的向量組 失去正交性(發生正交性崩潰) 。
為了克服這一數學缺陷,人們發明了 改進的格拉姆-施密特正交化 (Modified Gram-Schmidt, MGS) 。
MGS 的方法不是平行地進行減法運算,而是採用 逐次更新 的方式。 具體來說,在建立新向量時,首先從 $\mathbf{v}_k$ 中減去 $\mathbf{u}_1$ 的分量,然後針對 該結果(更新後的向量) 減去 $\mathbf{u}_2$ 的分量,接著再針對 其後續結果 減去 $\mathbf{u}_3$ 的分量……以此類推,在每一步中一邊更新向量,一邊計算下一個投影。
雖然在數學公式上看起來只是微小的差異,但這「逐次更新」的過程能在下一步中起到校正上一步所產生的正交誤差的作用,從而使數值穩定性得到飛躍性的提升。在現代數值計算庫中,正交化過程毫無例外地都會使用這種 MGS(或豪斯霍爾德變換)。
6. Python 實作的比較
為了明確理論上的差異,讓我們使用 Python 和 NumPy 來實作 CGS 和 MGS。
| |
當輸入條件惡劣(接近奇異矩陣)的矩陣時,CGS 生成的基底其內積不為 0,正交性被破壞;而 MGS 卻能保持極高精度的正交性。在實際業務中,強烈建議始終使用 MGS。
7. 高級應用一:應用於正交多項式
格拉姆-施密特正交化強大的地方在於,它不僅可以直接應用於有限維的幾何向量空間,還能原封不動地應用於 「函數空間」 。
$$ \langle f, g \rangle = \int_{-1}^{1} f(x)g(x) dx $$現在,讓我們將格拉姆-施密特正交化應用於最簡單的多項式基底 $\{ 1, x, x^2, x^3, \dots \}$。
- $\mathbf{u}_0(x) = 1$
- 計算 $\mathbf{u}_1(x) = x - \text{proj}_{\mathbf{u}_0}(x)$,因為 $\langle x, 1 \rangle = \int_{-1}^{1} x dx = 0$,所以 $\mathbf{u}_1(x) = x$。
- 計算 $\mathbf{u}_2(x) = x^2 - \text{proj}_{\mathbf{u}_0}(x^2) - \text{proj}_{\mathbf{u}_1}(x^2)$,結果為 $\mathbf{u}_2(x) = x^2 - \frac{1}{3}$。
這樣生成的正交多項式序列被稱為 勒讓德多項式 (Legendre polynomials) ,它們在物理學的電磁學、量子力學以及數值積分(高斯求積法)中扮演著極其重要的角色。代數演算法能夠自然而然地推導出深刻的物理定律描述,這是一個無比優美的範例。
8. 高級應用二:QR分解與資料科學
在資料科學和機器學習中,格拉姆-施密特正交化最大的應用,無疑是 QR分解 (QR Decomposition) 。
$$ A = QR $$這種分解操作本身,就完全等同於對矩陣 $A$ 的各個行向量應用格拉姆-施密特正交化的過程。
- $Q$ 矩陣 :將透過格拉姆-施密特正交化生成的標準正交基底 $\{ \mathbf{e}_1, \dots, \mathbf{e}_k \}$ 作為行向量排列而成的矩陣。(它滿足 $Q^T Q = I$)
- $R$ 矩陣 :這是一個上三角矩陣,其成分是在正交化的每一步中,用新基底 $\mathbf{e}$ 的線性組合來表示原向量 $\mathbf{v}$ 時所產生的「係數(內積)」。
  flowchart LR
    A["矩陣 A (資料矩陣)"] --> B["格拉姆-施密特正交化"]
    B --> C["正交矩陣 Q (標準正交基底)"]
    B --> D["上三角矩陣 R (變換係數)"]
    C --> E["A = QR"]
    D --> E
在機器學習的語境下,為了在多元迴歸分析中穩定且高速地計算求出最佳參數的「最小平方法」,常常會用到QR分解。直接求解正規方程式($A^T A \mathbf{x} = A^T \mathbf{b}$)的方法,在實際應用中因為矩陣 $A^T A$ 的條件數容易惡化,對數值誤差極為敏感,因此常規的做法是將其分解為 $A=QR$,然後透過回代求解 $R \mathbf{x} = Q^T \mathbf{b}$。
9. 結語:被重整空間的數學之美
在本文中,我們從直觀含義到數學計算、對數值穩定性的考量,再到在函數空間及機器學習中的應用,廣泛而深入地解析了格拉姆-施密特正交化。
「將扭曲的座標軸重新排列為整齊的相互垂直的軸」,這個簡單明瞭的想法,其影響力是多麼強大和廣泛,相信大家已經有所體會。格拉姆-施密特正交化,既是優美的數學理論,也是現代電腦執行實用資料分析不可或缺的核心演算法。可以說,這是品味線性代數深奧之美的一個制高點。
強烈建議大家實際執行一下程式碼,或者嘗試手工對其他多項式進行正交化計算,去親身體驗一下空間被洗練昇華的數學樂趣。