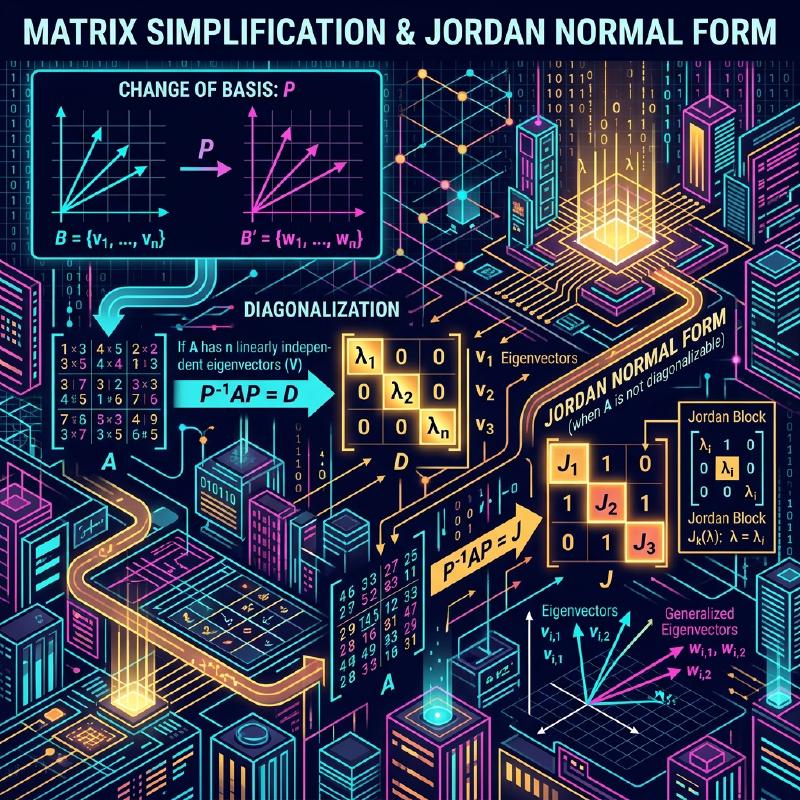
引言
在學習線性代數的過程中,許多人面臨的一大障礙就是 對角化 和 喬丹標準型。矩陣是描述空間變形(線性變換)的強大工具,但如果不加處理,通常很難直接看出其性質。本文將極其詳細地介紹對角化這一將複雜矩陣極致簡化的強大方法,以及用來拯救無法對角化的矩陣的喬丹標準型,內容涵蓋其背後的直觀含義、嚴格的數學定義,直到在物理學和工程學中的應用。
什麼是矩陣:作為變換的視角
直觀理解對角化的第一步,是不要將矩陣僅僅看作「數字的排列」,而是將其理解為「如何扭曲空間」的幾何變換規則。透過重新選擇合適的基底,即使是完全相同的變換,其矩陣表示也可能變得極其簡單。
  graph TD
    A["原基底下的矩陣 $A$"] -->|"基底變換矩陣 $P$"| B["新基底下的矩陣 $B = P^{-1}AP$"]
    B -->|"執行計算"| C["新基底下的結果"]
    C -->|"逆變換 $P$"| D["原基底下的結果"]
對角化的基本概念
直觀理解
矩陣 $A$ 可對角化意味著,從合適的視角(新基底)來看,該矩陣表示的變換不過是「沿著各個座標軸單純地拉伸和收縮」。
數學定義與定理
$n \times n$ 矩陣 $A$ 可對角化,是指存在一個可逆矩陣 $P$,使得可以構造出一個對角矩陣 $D$,滿足:
$$ P^{-1} A P = D $$在這裡,$D$ 的對角元素是 $A$ 的 特徵值 $\lambda_i$,而 $P$ 的各個行向量是對應的 特徵向量 $\mathbf{v}_i$。
對角化的具體計算示例
3階方陣示例
$$ A = \begin{pmatrix} 4 & -1 & 6 \\ 2 & 1 & 6 \\ 2 & -1 & 8 \end{pmatrix} $$步驟1:計算特徵值 解特徵方程式 $\det(A - \lambda I) = 0$。得到特徵值為 $\lambda = 2$ 和 $\lambda = 9$。
$$ \mathbf{v}_1 = \begin{pmatrix} 1 \\ 2 \\ 0 \end{pmatrix}, \quad \mathbf{v}_2 = \begin{pmatrix} -3 \\ 0 \\ 1 \end{pmatrix} $$$$ \mathbf{v}_3 = \begin{pmatrix} 1 \\ 1 \\ 1 \end{pmatrix} $$$$ P^{-1} A P = \begin{pmatrix} 2 & 0 & 0 \\ 0 & 2 & 0 \\ 0 & 0 & 9 \end{pmatrix} $$為什麼存在無法對角化的矩陣?
$$ 1 \leq \text{幾何重數} \leq \text{代數重數} $$如果幾何重數嚴格小於代數重數,該矩陣就不會有足夠數量的特徵向量,從而無法被對角化。
喬丹標準型的理論
喬丹區塊的定義
$$ J_k(\lambda) = \begin{pmatrix} \lambda & 1 & 0 & \cdots & 0 \\ 0 & \lambda & 1 & \cdots & 0 \\ \vdots & \vdots & \ddots & \ddots & 1 \\ 0 & 0 & \cdots & 0 & \lambda \end{pmatrix} $$廣義特徵向量
$$ (A - \lambda I)^k \mathbf{v} = \mathbf{0} \quad \text{以及} \quad (A - \lambda I)^{k-1} \mathbf{v} \neq \mathbf{0} $$應用:微分方程式與矩陣指數函數
$$ e^{At} = P e^{Dt} P^{-1} $$對於喬丹區塊,這清晰地展示了 $te^{\lambda t}$ 這類長期項在微分方程式解中出現的機制。
凱萊-哈密頓定理與最小多項式
所有的方陣 $A$ 都會滿足其自身的特徵多項式 $p(A) = 0$。最小多項式 是判斷矩陣是否可對角化的有力工具。
對角化與奇異值分解 (SVD) 的區別
  graph LR
    A["任意矩陣 $A$"] -->|"SVD"| B["$U \Sigma V^*$"]
    B -->|"總是可以正交分解"| C["數據分析與壓縮"]
    D["方陣 $A$"] -->|"對角化"| E["$P D P^{-1}$"]
    E -->|"非常適合迭代計算"| F["動力系統與微分方程式"]
在量子力學與控制理論中的意義
在量子力學中,將矩陣對角化無非就是尋找系統的能量本徵態。在控制理論中,這能直觀評估系統的 可控性 與 可觀測性。
數值計算與程式設計
Python 範例:
| |
總結
對角化是將矩陣極致簡化的方法,而喬丹標準型則是其終極推廣。掌握這些工具可以幫助你解開矩陣的真實面貌。