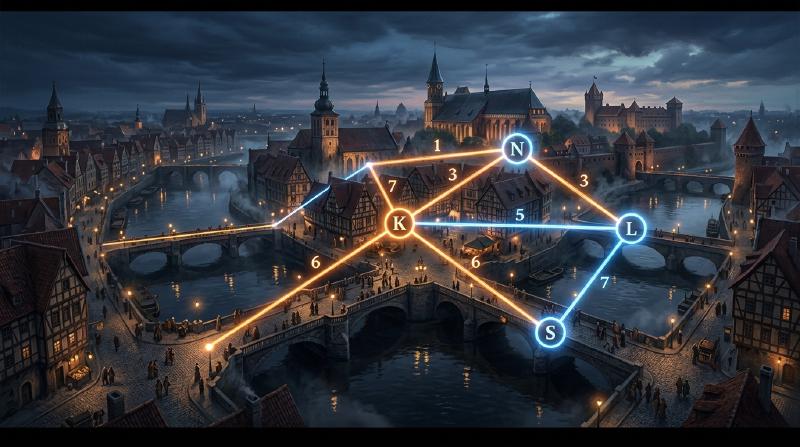
1. 序言:无解的谜题与普鲁士古都
18世纪,普鲁士王国(今俄罗斯加里宁格勒)的柯尼斯堡城中,有一条名为普列戈利亚河的大河穿城而过。河中有一个名为克奈普霍夫的岛屿,城市被河流分割成四块陆地,为了连接这些陆地,建有七座桥梁。
当时的柯尼斯堡居民中流行着一种智力游戏。 “能否从城市某处出发,恰好走过这七座桥各一次,然后再回到原来的起点?”
大家都在散步时尝试挑战,却无一人成功。然而,也没有人能从逻辑上解释为何不可能。这被称为“柯尼斯堡七桥问题”,长期以来作为一个未解之谜存在。
将这个看似普通的街头小游戏赋予全新数学光芒的,是罕见的天才数学家**莱昂哈德·欧拉**(Leonhard Euler)。他的思考不仅限于给出谜题的答案,更创立了后来被称为“图论”和“拓扑学”的宏大数学领域。
本文将带领大家追溯这壮丽的轨迹:从欧拉这一历史性发现的数学公式化开始,一直到现代的网络理论,以及我们日常使用的车载导航路径规划算法(Dijkstra算法,A*搜索算法)。
2. 欧拉的抽象化:只提取本质
欧拉在研究这个问题时,采取的第一个方法是“剔除多余信息”。在过桥的问题中,桥的长度、陆地的面积、形状、方向等都毫无关系。重要的是“哪块陆地和哪块陆地,由多少座桥连接”这种连接信息(拓扑性质)。
他将四块陆地画作点(顶点:Node / Vertex),将七座桥画作线(边:Edge)。
  graph TD
    A["陆地A (北)"]
    B["陆地B (东)"]
    C["陆地C (南)"]
    D["江心岛D"]

    A -- "桥1" --> D
    A -- "桥2" --> D
    C -- "桥3" --> D
    C -- "桥4" --> D
    A -- "桥5" --> B
    C -- "桥6" --> B
    B -- "桥7" --> D
像这样,只由点和线构成的数学模型被称为图 (Graph)。欧拉通过将柯尼斯堡的城市风貌转化为一个图,将问题升华为了纯粹的数学命题。
3. 一笔画的数学条件:欧拉回路与欧拉路径
用图论的语言来说,居民们的问题可以改写如下。 “在给定的图中,是否存在一条恰好经过所有边各一次并回到起点的路径(欧拉回路:Eulerian Circuit)?”
对于这个问题,欧拉引入了一个极其简单且强大的概念——“顶点的度(Degree)”。顶点的度是指“连接该顶点的边的数量”。
3.1 欧拉回路存在的证明
假设我们在图上画一条一笔画并回到原点的路径(欧拉回路)。 考虑在路径中经过某个顶点 $v$ 的情况。为了“进入”顶点 $v$,必须使用一条边;为了从顶点 $v$“出去”,还要使用另一条边。也就是说,每经过一次该顶点,必然成“对”地消耗与其相连的两条边。
对于既是起点也是终点的顶点也是如此。最初出发时使用一条边,最后返回时使用另一条边。即使中间经过了几次该顶点,出入的边依然成对。
因此,为了用完所有的边,且在中途不走到死胡同并顺利返回起点,图中所有顶点的度必须都是偶数。
- 定理1(欧拉回路):连通图具有欧拉回路的充要条件是,所有顶点的度均为偶数。
3.2 柯尼斯堡的判定
那么,让我们来看看柯尼斯堡图的度数。
- 陆地A(北):3条(奇数)
- 陆地B(东):3条(奇数)
- 陆地C(南):3条(奇数)
- 江心岛D:5条(奇数)
令人惊讶的是,全部四个顶点的度都是奇数(奇点)。由于不满足所有顶点必须是偶数(偶点)的条件,欧拉在数学上证明了“恰好走过七座桥各一次并回到原点是不可能的”。
※顺便提一下,如果是起点和终点不同的一笔画(欧拉路径:Eulerian Path),只要“奇点恰好有两个”即可实现(一个作为起点,另一个作为终点)。但在柯尼斯堡的情况下,有四个奇点,因此连不回到起点的一笔画也不可能。
4. 图论的演进:从拓扑学到计算机科学
自欧拉的发现以来,图论作为数学的一个重要分支得到了发展。地图着色问题(四色定理)、哈密顿回路问题(恰好经过所有顶点各一次的路径)等众多难题在图论的舞台上被探讨。
然而,随着20世纪后半叶计算机的出现,图论超越了纯数学的范畴,演变成了解决现实世界问题的强大武器(算法)。通信网络的路由、社交网络的交友分析、电网的优化等,现代社会的许多基础设施都以图论为基础。
其中与我们的生活最密切相关的,是最短路径问题 (Shortest Path Problem)。 欧拉考虑的是“能否恰好走过所有的路一次”,而现代车载导航和Google地图要解决的则是“到达目的地的成本(距离或时间)最小的路线是哪条”。
5. 路径规划算法的系谱
解决最短路径问题的算法在计算机科学的历史中被不断完善。这里讲解两种代表性的算法。
5.1 Dijkstra算法 (Dijkstra’s Algorithm)
由艾兹赫尔·戴克斯特拉(Edsger W. Dijkstra)于1956年提出的这一算法,是在边具有权重(距离或时间成本)的图中,求出从某一出发点到所有顶点的最短距离的算法。
【基本原理】
- 将出发点的距离设为0,其他所有顶点的暂定距离设为无穷大($\infty$)。
- 在未确定的顶点中,选择暂定距离最短的顶点 $u$,将其距离设为“确定”。
- 对于与顶点 $u$ 相邻的未确定顶点 $v$,计算经过 $u$ 时的距离,如果比当前的暂定距离更短则进行更新(这个操作称为松弛 / Relaxation)。
- 重复步骤2和3,直到所有顶点都确定为止。
Dijkstra算法就像往水面投入石子激起的涟漪一样,从出发点开始呈同心圆状向外扩展搜索。因此,只要不存在负权重,它就一定能找到最短路径。但缺点是,它也会向与目的地相反的方向扩展搜索,在处理大规模地图数据时需要耗费较多计算时间。
5.2 A*搜索算法 (A-Star Search Algorithm)
为了减少Dijkstra算法中无效的搜索,更高效地朝着目的地推进,人们提出了A*(A-Star)搜索算法。它在人工智能领域被开发出来,广泛应用于游戏角色的移动和车载导航。
A* 最大的特点是引入了“启发函数 (Heuristic Function)”。
Dijkstra算法仅以“距出发点的实际距离 $g(n)$”为基准进行搜索,而A* 则以“距出发点的实际距离 $g(n)$”+“到目的地的估计距离(启发值)$h(n)$”的总和 $f(n)$ 作为评估值。
$$ f(n) = g(n) + h(n) $$在车载导航中,通常使用“到目的地的直线距离”作为估计距离 $h(n)$。这样一来,向着目的地靠近的路径会被优先探索,无关方向的搜索将被急剧减少,从而大幅提高计算速度。
6. 使用Python进行图处理和路径规划
在现代数据科学和算法实现中,处理图论的经典库是Python的 NetworkX。 这里介绍使用NetworkX构建简单图,并通过Dijkstra算法或A*算法执行路径规划的代码示例。
| |
运行这段代码,可以确认Dijkstra算法和A*搜索算法都找出了相同的最短路径。在实际的大规模网络中,需要搜索的节点数量将会有巨大的差异。
7. 尾声:连接塑造世界
柯尼斯堡居民们享受的这个小小的谜题,通过天才莱昂哈德·欧拉的视角,变成了一副将世界重新理解为“点和线的连接”的新透镜。
今天,我们能够通过互联网瞬间从远方的服务器加载网页,车载导航能够在一无所知的土地上准确指引道路,这一切都归功于从普鲁士那座古老的桥开始的数学抽象化。
此时此刻,图论仍在最前沿的科技现场发挥着作用,例如识别社交网络的意见领袖、预测病毒的传播路径、设计新型化合物等。通过从数学角度解读“连接”,我们能够在这个看似过于复杂的世界中,找到美丽的秩序与解决方案。