1. Введение
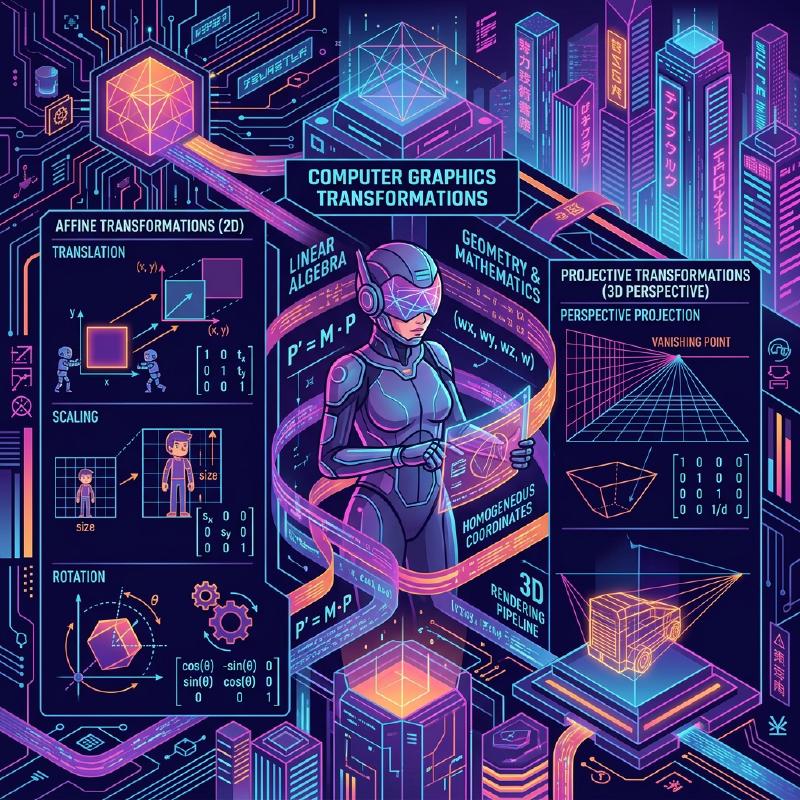
В современных технологиях компьютерной графики (CG), обработки изображений и компьютерного зрения такие процессы, как вращение 2D-изображений или проецирование объектов 3D-пространства на 2D-экран, являются незаменимыми. За этими процессами стоят мощные теории линейной алгебры и геометрии. Среди них наиболее фундаментальными и ключевыми концепциями являются Аффинное преобразование (Affine Transformation) и Проективное преобразование (Projective Transformation / Homography).
В этой статье мы систематически и глубоко исследуем математические механизмы этих двух преобразований, почему требуется специальная система координат, называемая Однородными координатами (Homogeneous Coordinates), и как они применяются в практическом мире CG и компьютерного зрения.
2. Обзор и ограничения линейных преобразований
Прежде чем думать о преобразованиях, давайте сначала вспомним базовое Линейное преобразование (Linear Transformation). Линейное преобразование в 2D-пространстве выражается с помощью матрицы $2 \times 2$ следующим образом:
$$ \begin{pmatrix} x' \\ y' \end{pmatrix} = \begin{pmatrix} a & b \\ c & d \end{pmatrix} \begin{pmatrix} x \\ y \end{pmatrix} $$Преобразования, которые можно выразить в этом матричном формате, включают следующие геометрические операции:
- Вращение (Rotation): Операция вращения на угол $\theta$.
- Масштабирование (Scaling): Операция изменения масштаба вдоль осей $x$ и $y$.
- Сдвиг (Shearing): Операция, искажающая прямоугольник в параллелограмм.
- Отражение (Reflection): Операция зеркального отражения относительно определенной оси.
Однако этих операций самих по себе недостаточно для рендеринга практичной CG. Здесь мы сталкиваемся с одной серьезной проблемой: Перенос (Translation). Перенос, который перемещает начало координат в другое место, представляет собой операцию прибавления определенного вектора $(t_x, t_y)$ и представляется следующим образом:
$$ \begin{pmatrix} x' \\ y' \end{pmatrix} = \begin{pmatrix} x \\ y \end{pmatrix} + \begin{pmatrix} t_x \\ t_y \end{pmatrix} $$Это уравнение нельзя представить просто “умножением” матриц. В мире CG необходимо непрерывно применять вращения и переносы к миллионам вершин. Если бы нам приходилось чередовать умножение матриц и сложение векторов при каждом преобразовании, математическая обработка стала бы очень громоздкой, а реализация вычислительных конвейеров и аппаратного обеспечения стала бы чрезвычайно сложной.
3. Аффинные преобразования и введение однородных координат
Чтобы решить эту проблему переноса и единообразно обрабатывать все преобразования, используя только умножения матриц, математики и инженеры изобрели Однородные координаты (Homogeneous Coordinates).
3.1. Что такое однородные координаты?
В однородных координатах фиктивное измерение (обычно $1$) добавляется в конец 2D-координат $(x, y)$, чтобы представить их как 3D-вектор $(x, y, 1)$. В общем, однородная координата $(x, y, w)$ соответствует декартовой координате $(x/w, y/w)$ в реальном пространстве (при условии $w \neq 0$).
3.2. Структура матрицы аффинного преобразования
Используя эту систему однородных координат, 2D Аффинное преобразование можно красиво представить в виде квадратной матрицы $3 \times 3$ следующим образом:
$$ \begin{pmatrix} x' \\ y' \\ 1 \end{pmatrix} = \begin{pmatrix} a & b & t_x \\ c & d & t_y \\ 0 & 0 & 1 \end{pmatrix} \begin{pmatrix} x \\ y \\ 1 \end{pmatrix} $$Раскрыв это матричное умножение, мы получим следующее:
$$ x' = ax + by + t_x \\ y' = cx + dy + t_y \\ 1 = 0 \cdot x + 0 \cdot y + 1 $$Блестящим образом часть линейного преобразования ($a, b, c, d$) и часть переноса ($t_x, t_y$) были интегрированы в одно матричное умножение. Все это преобразование, объединяющее линейное преобразование и перенос, называется Аффинным преобразованием.
3.3. Геометрические свойства аффинных преобразований
Важнейшим геометрическим свойством аффинного преобразования является то, что “параллельные линии остаются параллельными после преобразования”. Кроме того, также сохраняется “отношение точек на отрезке линии (например, средней точки)”. Следовательно, хотя квадрат и может превратиться в параллелограмм после аффинного преобразования, он никогда не станет трапецией.
4. Проективное преобразование: Математическое представление перспективы
Хотя аффинное преобразование очень удобно и его достаточно для рисования UI или простых 2D-игр, оно не может полностью передать механизм, с помощью которого человеческий глаз или камеры фиксируют трехмерный мир. В реальном мире отдаленные объекты кажутся меньше, а параллельные линии (например, прямые железнодорожные пути или коридоры) кажутся пересекающимися в Точке схода (Vanishing Point) вдалеке. Это называется перспективой.
Строгим математическим моделированием этой перспективы является Проективное преобразование (Projective Transformation).
4.1. Структура матрицы проективного преобразования (Гомография)
Проективное преобразование между 2D-пространствами также представляется матрицей $3 \times 3$ с использованием однородных координат. В области компьютерного зрения эта матрица также называется Матрицей гомографии (Homography Matrix). Самым большим и решающим отличием является то, что в нижнем ряду (3-й ряд), который в аффинном преобразовании всегда был $0, 0, 1$, можно установить произвольные значения.
$$ \begin{pmatrix} X \\ Y \\ W \end{pmatrix} = \begin{pmatrix} h_{11} & h_{12} & h_{13} \\ h_{21} & h_{22} & h_{23} \\ h_{31} & h_{32} & h_{33} \end{pmatrix} \begin{pmatrix} x \\ y \\ 1 \end{pmatrix} $$После применения этого преобразования, чтобы вернуть результат к фактическим 2D-координатам $(x', y')$, необходимо разделить (нормализовать) весь вектор на $W$.
$$ x' = \frac{X}{W} = \frac{h_{11}x + h_{12}y + h_{13}}{h_{31}x + h_{32}y + h_{33}} \\ y' = \frac{Y}{W} = \frac{h_{21}x + h_{22}y + h_{23}}{h_{31}x + h_{32}y + h_{33}} $$Поскольку в знаменатель включены члены $x$ и $y$, координаты после преобразования меняются нелинейно. Это нелинейное деление (перспективное деление) — именно та математическая основа, которая создает эффект перспективы, когда “близкие объекты увеличиваются, а далекие уменьшаются”.
4.2. Иерархия классов преобразований
Отношения включения этих преобразований можно организовать в виде иерархической структуры. Проективное преобразование имеет наивысшую степень свободы, при этом аффинное преобразование и линейное преобразование существуют как его частные случаи.
  flowchart TD
    A["Transformations (Преобразования)"] --> B["Projective / Homography (Проективное преобразование)"]
    B --> C["Affine Transformation (Аффинное преобразование)"]
    C --> D["Linear Transformation (Линейное преобразование)"]
    C --> E["Translation (Перенос)"]
    D --> F["Rotation (Вращение)"]
    D --> G["Scaling (Масштабирование)"]
    D --> H["Shearing (Сдвиг)"]
5. Конвейер преобразований в CG
В конвейере рендеринга 3DCG, чтобы преобразовать данные 3D-вершин в конечные 2D-координаты экрана, матричные умножения выполняются последовательно и непрерывно. Поскольку пространство здесь трехмерное, система однородных координат становится 4-мерной $(x, y, z, 1)$, и используются матрицы размером $4 \times 4$.
  sequenceDiagram
    participant O as "Object Space (Пространство объекта)"
    participant W as "World Space (Мировое пространство)"
    participant C as "View Space (Пространство вида)"
    participant S as "Screen Space (Экранное пространство)"

    O->>|"Model Matrix (Аффинная)"|W: "Scale, Rotate, Translate (Масштаб, Вращение, Перенос)"
    Note over O,W: "Размещение объектов в мире"
    W->>|"View Matrix (Аффинная)"|C: "Transform to camera view (Преобразование к виду камеры)"
    Note over W,C: "Мир в относительные координаты камеры"
    C->>|"Projection Matrix (Проективная)"|S: "Perspective divide (Перспективное деление)"
    Note over C,S: "Применение 2D перспективы"
- Модельное преобразование (Model Transform): Отдельные 3D-модели, созданные вокруг базовой точки, размещаются в соответствующих позициях в огромном виртуальном мире, при этом корректируются их ориентация и размер. Это чистое аффинное преобразование.
- Преобразование вида (View Transform): Размещается виртуальная камера, и координаты всего мира преобразуются в “относительные позиции с точки зрения камеры”. Это также комбинация аффинных преобразований (в основном вращения и переноса).
- Проективное преобразование (Projection Transform): 3D-сцена проецируется на 2D-усеченную пирамиду видимости. Здесь применяется проективная матрица преобразования $4 \times 4$ с компонентами нижней строки, и, наконец, деление на элемент $w$ завершает рендеринг с ощущением перспективы.
6. Применения в компьютерном зрении и обработке изображений
Аффинные и проективные преобразования чрезвычайно важны не только для рисования в 3DCG с нуля, но и в области компьютерного зрения для обработки и анализа существующих фотографий и видео.
6.1. Коррекция искажений изображений (Distortion Correction)
На фотографиях зданий, снятых снизу по диагонали, контуры зданий кажутся сужающимися кверху (из-за перспективы). Это связано с тем, что изображение искажается проективным преобразованием через объектив камеры. Вычислив матрицу гомографии, которая сопоставляет координаты четырех углов изображения координатам исходного прямоугольника, и применив обратное преобразование с использованием обратной матрицы, изображение можно скорректировать так, как если бы оно было снято прямо спереди.
6.2. Сшивка панорамных изображений (Image Stitching)
Проективное преобразование также глубоко связано с технологией сшивки множества фотографий вместе для создания обширного панорамного изображения. Изображения, снятые путем вращения камеры на одном месте, геометрически связаны друг с другом так, что они могут быть преобразованы друг в друга путем проективных преобразований. Путем извлечения характерных точек (например, углов или заметных текстур) между изображениями и оценки матрицы гомографии, которая накладывает их с наименьшей ошибкой, реализуется бесшовный и естественный синтез панорамы.
7. Заключение
Отталкиваясь от базовых матричных операций линейной алгебры, благодаря введению элегантного математического механизма системы однородных координат (добавлению измерения в конце), мы можем рассматривать как аффинное, так и проективное преобразования как единое матричное умножение.
- Аффинное преобразование выражает деформации и трансформации твердых тел, включая перенос, при этом сохраняя параллельность.
- Проективное преобразование, в дополнение к этому, выражает перспективу, обеспечивая нелинейные проекции, которые гораздо ближе к реальным камерам.
Эта структура упростила конструкцию аппаратных схем внутри графических процессоров (GPU), резко увеличив выразительность компьютерной графики. В то же время это стало фундаментальной основой для передовых алгоритмов распознавания изображений и коррекции в компьютерном зрении. Глубокое понимание стоящего за этим математического смысла наверняка сделает работу 3D-программ и API для обработки изображений, которые вы обычно используете, гораздо более понятной.