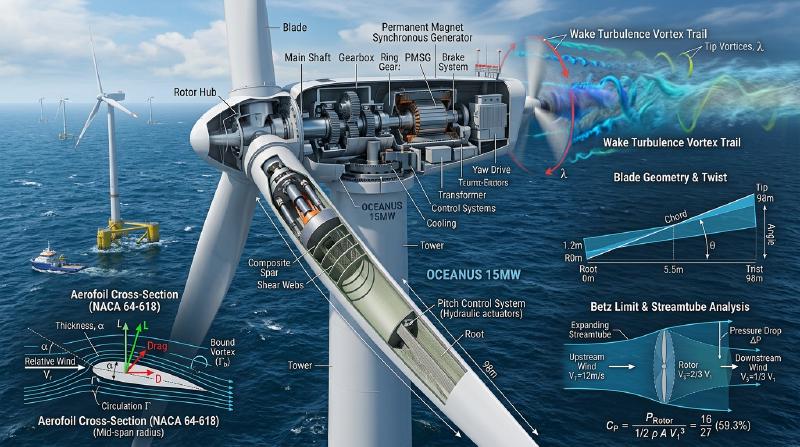
광활한 구릉지대나 거친 외해 위에 우뚝 서서 하얗고 거대한 블레이드 3개를 우아하게 회전시키는 현대의 풍력발전기(Wind Turbine). 로터 직경은 대형 여객기 날개폭을 훌쩍 뛰어넘는 230미터 이상, 단일 호기 출력이 15메가와트(MW)에 달합니다.
이 거대한 구조물은 단순한 대형 풍차가 아닙니다. 유체로부터 추출 가능한 물리적 에너지 상한을 정의한 베츠의 법칙(Betz’s Law), 항공공학의 정수인 익소운동량이론(BEM), 거대 복합재료의 피로파괴역학, 그리고 폭풍우 속에서도 회전을 정밀 제어하는 메카트로닉스가 응축된 현대 산업공학의 금자탑입니다.
1. 현대 풍력발전기는 왜 ‘수평축 3익형’으로 통일되었는가?
- 항력형에서 양력형으로의 도약:
바람을 직접 맞는 항력형(사보니우스 풍차 등)은 물리적으로 풍속 이상으로 회전할 수 없어(주속비 $\lambda < 1$), 효율 상한이 15
20%에 머뭅니다. 반면 현대 풍력터빈은 항공기 날개와 같은 에어포일(Airfoil) 단면을 채택하여 양력(Lift Force)으로 회전합니다. 날개 끝 속도가 바람보다 79배 빠른 시속 $300\,\mathrm{km/h}$로 비행하여 동일 출력 대비 토크를 대폭 줄이고 발전 효율을 45~50%까지 끌어올립니다. - 3개 블레이드의 자이로 모멘트 등방성: 풍향 변화를 추적하여 나셀을 선회(Yawing)시킬 때, 2익형 풍차는 날개가 수직일 때와 수평일 때의 관성모멘트 차이로 인해 극심한 교번 자이로 토크(2P 진동)가 발생하여 샤프트와 타워를 파괴합니다. 반면 원주 상에 $120^\circ$ 대칭 배치된 3익형은 수학적으로 요 축 주위의 극관성모멘트가 회전 각도에 관계없이 완전한 일정값(등방성)을 유지하므로 자이로 피로 진동이 전혀 발생하지 않습니다.
2. 베츠의 한계 (Betz’s Limit): 유체역학적 극한 ($59.3\%$)
1919년 알베르트 베츠는 1차원 액추에이터 디스크 이론을 통해 풍력 에너지 추출 한계를 증명했습니다:
$$V_d = \frac{V_1 + V_2}{2}$$풍차 면을 통과하는 풍속 $V_d$는 상류 풍속 $V_1$과 후류 풍속 $V_2$의 정확한 산술평균입니다. 에너지를 100% 추출하려 하면 후류 풍속이 0이 되어 공기가 그 자리에 멈추어 거대한 공기벽(플러그)을 형성하고, 뒤따라오는 바람이 풍차를 우회하여 통과 유량이 0이 되는 모순이 발생합니다.
연속적인 에너지 생산을 위해서는 후류를 $V_2 = \frac{1}{3} V_1$의 속도로 원활히 배출해야 하며, 이때 도출되는 물리적 최고 출력계수는 $C_{P,max} = \frac{16}{27} \approx 59.26\%$에 달합니다.
3. 날개의 비틀림(Twist)과 테이퍼(Taper) 형상의 비밀
풍력터빈 블레이드는 뿌리(Root)에서 끝(Tip)까지 드라마틱하게 비틀려 있고 폭이 좁아집니다:
- 왜 비틀려 있는가?: 뿌리 부근은 회전 선속도가 느려 유입각 $\phi$가 가파르고($40^\circ \sim 60^\circ$), 끝단은 시속 $300\,\mathrm{km/h}$로 비행하므로 유입각이 매우 완만합니다($3^\circ \sim 6^\circ$). 블레이드 전체에 걸쳐 에어포일이 최대 양항비를 발휘하는 최적 받음각($\alpha_{opt} \approx 5^\circ \sim 8^\circ$)을 유지하려면, 뿌리 쪽은 날개를 세우고 끝 쪽은 눕히는 기하학적 비틀림(Twist)이 필수적입니다.
- 왜 뿌리는 굵고 끝은 가는가?: 끝단은 속도의 제곱에 비례하는 거대한 동압을 받아 얇은 코드(Chord) 길이로도 충분한 양력을 생성하며, 100m가 넘는 외팔보의 뿌리에는 수백 톤미터의 굽힘 모멘트가 집중되므로 단면계수를 극대화하기 위해 직경 4~5m의 거대한 원통형 구조를 갖습니다.
4. 피치 제어와 해상풍력 극한 환경 공학
- 정격 출력 이하 (3~11 m/s): 발전기 토크를 제어하여 최적 주속비($\lambda_{opt} \approx 8$)를 추종하는 최대 전력점 추종(MPPT) 운전.
- 정격 출력 이상 (11~25 m/s): 블레이드 뿌리의 서보 드라이브로 날개 각도를 비틀어(페더링) 과잉 양력을 의도적으로 버리는 능동 피치 제어(Pitch Control)를 통해 정격 출력(15MW)을 완벽히 유지.
- 태풍 영역 (25 m/s 초과): 날개를 $90^\circ$ 완전 페더 상태로 꺾어 양력을 소멸시키고 안전 정지.
- 후류 간섭과 부유식 해상풍력: 하류 풍차의 에너지 손실과 난류 피로 파괴를 막기 위한 8D~10D 지그재그 배치(Wake Steering) 및 수심 60m 이상 심해에서 부유체와 제어 시스템이 상호작용하는 첨단 해상풍력 공학이 지속 발전하고 있습니다.
5. 드라이브트레인: 기어박스 증속 vs 직접구동(Direct-Drive)
- 유성치차 기어박스 방식: 6
10 RPM의 극저속 대토크 회전을 3단 유성치차를 통해 10001500 RPM으로 100배 증속하여 소형 경량 발전기를 구동합니다. - 직접구동(Direct-Drive PMSG): 고장의 주요 원인이었던 기어박스를 완전 제거하고 직경 8~10m의 거대 다극 영구자석 동기발전기에 주축을 직결하여 극한의 해상 환경에서 최고의 신뢰성을 확보합니다.
6. 복합재료 피로역학 및 전연 침식(Leading Edge Erosion)
100미터가 넘는 블레이드는 25년간 1억 회 이상의 극한 피로 하중 사이클을 견뎌야 합니다. 굽힘 강성을 극대화하기 위해 탄소섬유 강화 플라스틱(CFRP) 스파캡을 적용하며, 시속 $300\,\mathrm{km/h}$의 초고속 회전 중 빗방울 및 염분 충돌로 발생하는 전연 마모(Erosion)를 막기 위해 나노 탄성체 보호 테이프(LEP)를 부착하여 공력 성능 저하를 방지합니다.
7. 독립 피치 제어(IPC)와 대기 윈드시어 능동 보상 기술
로터 직경이 200미터를 넘어서면 지표면 마찰에 의한 대기경계층 윈드시어(Wind Shear)로 인해, 블레이드가 최상단(해발 250m)을 지날 때와 최하단(해발 50m)을 지날 때의 풍속이 20% 이상 차이 납니다. 이로 인해 회전할 때마다 축에 극심한 1P 비대칭 피로 하중이 가해집니다. 이를 해결하기 위해 최신 대형 풍력터빈은 3개의 블레이드를 각각 독립적인 미세 각도로 초고속 제어하는 독립 피치 제어(Individual Pitch Control, IPC)를 수행합니다. 블레이드 뿌리의 광섬유 스트레인 게이지로 실시간 하중을 감지하여 위쪽으로 갈 때는 피치각을 깊게 눕혀 과도한 풍압을 흘려보내고, 아래쪽에서는 각도를 세워 하중 균형을 맞춤으로써 메인 베어링과 타워의 피로 응력을 30% 이상 경감시킵니다.
8. 익단 와류 손실과 생체모방 톱니형 후연(Serrations) 저소음 기술
유한한 날개 끝에서는 고압면에서 저압면으로 공기가 말려 올라가는 익단 와류(Tip Vortex)가 발생하여 유도항력을 급증시키고 양력을 저하시킵니다(프란틀의 익단 손실). 최신 블레이드는 윙렛(Winglet)을 적용하여 와류 확산을 억제하며, 올빼미 날개 깃털을 모방한 톱니형 후연 플레이트(Trailing Edge Serrations)를 날개 끝 $30\%$ 구간에 장착하여 난류 소용돌이의 위상을 미세하게 분산시킴으로써 바람을 가르는 풍절 소음을 $2 \sim 3\,\mathrm{dB}$(체감 음향 에너지 약 절반 감소) 저감하여 친환경 저소음 운전을 달성했습니다.