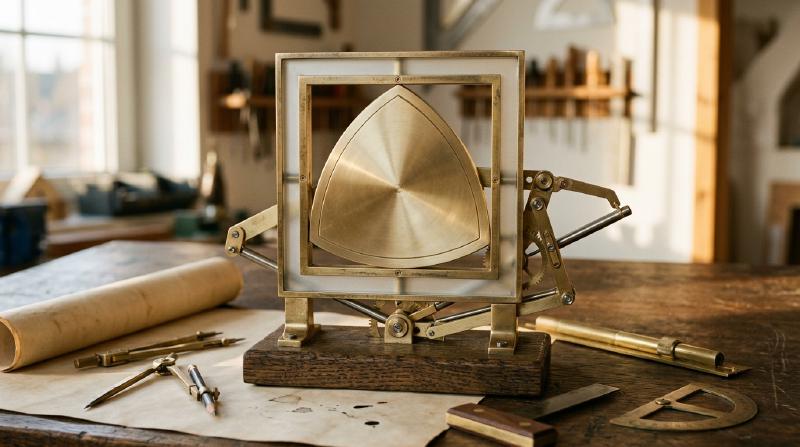
Pourquoi les plaques d’égout (regards de chaussée) de nos villes sont-elles presque universellement rondes ? Cette célèbre énigme d’ingénierie, popularisée par Richard Feynman et les entretiens de recrutement de Microsoft, repose sur une inégalité géométrique élémentaire.
Si une plaque d’égout était un carré de côté $w$, l’ouverture carrée aurait certes un côté $w$, mais sa diagonale mesurerait $\sqrt{2}w \approx 1,4142\,w$ d’après le théorème de Pythagore. En redressant verticalement le couvercle carré et en l’alignant à $45^\circ$ le long de la diagonale, la plaque — de largeur $w < \sqrt{2}w$ — glisserait à travers sa propre ouverture pour tomber au fond du puits. Un cercle de diamètre $w$, en revanche, présente la même largeur $w$ dans toutes les directions et ne peut jamais tomber dans son trou.
Posons alors la question mathématique inverse : Un couvercle qui ne peut pas tomber dans son ouverture — ou un rouleau sur lequel une planche plane glisse horizontalement sans la moindre oscillation verticale — doit-il nécessairement être circulaire ?
La réponse est non ! En géométrie convexe, il existe une infinité de figures planes non circulaires dont la distance entre deux droites d’appui parallèles est identiquement égale à $w$ dans toutes les directions : ce sont les courbes de largeur constante (appelées orbiformes par Leonhard Euler en 1778). Leur représentant le plus célèbre et le plus extrême est le triangle de Reuleaux, nommé d’après l’ingénieur allemand Franz Reuleaux (1829–1905).
Si l’on pose une planche plate sur des rondins ayant pour section un triangle de Reuleaux de largeur $w$, la planche avance à la hauteur constante $y = w$ sans aucun soubresaut vertical. Plus spectaculaire encore : en 1914, l’ingénieur Harry James Watts monta une mèche en triangle de Reuleaux sur un mandrin flottant, permettant à une perceuse rotative ordinaire de percer directement un trou carré couvrant $98,77005\,\%$ de l’aire du carré !
1. Le paradoxe cinématique : Rouleau sans secousse contre essieu bondissant
1.1 Translation horizontale parfaite d’une planche
Lorsqu’un triangle de Reuleaux de largeur $w$ roule sans glisser sur le sol horizontal $y = 0$, il reste à tout angle $\theta \in [0, 2\pi)$ simultanément tangent au sol ($y = 0$) et à la face inférieure de la planche posée au-dessus. La largeur verticale étant constante et égale à $w$, la planche reste verrouillée à l’altitude $y_{\text{planche}}(\theta) \equiv w$.
1.2 Oscillation verticale d’un essieu fixé au centre de gravité $G$
Pourquoi ne fabrique-t-on pas de roues de vélo en triangle de Reuleaux ? Parce qu’une roue de véhicule est fixée par un essieu central passant par son centre de gravité géométrique $G$. Or, dans un triangle de Reuleaux construit sur un triangle équilatéral $\triangle ABC$ de côté $w$ :
- La distance du centre $G$ aux trois sommets $A, B, C$ vaut $R = \frac{w}{\sqrt{3}} = \frac{\sqrt{3}}{3}w \approx 0,57735\,w$.
- La distance du centre $G$ au milieu de l’arc opposé vaut $r = w - R = \left(1 - \frac{\sqrt{3}}{3}\right)w \approx 0,42265\,w$.
Au cours d’une rotation complète sur le sol, l’essieu $G$ monte et descend 3 fois par tour avec une amplitude crête-à-crête de :
$$\Delta y_G = R - r = \left(\frac{2\sqrt{3}}{3} - 1\right) w \approx 0,15470\,w$$Ce découplage entre une enveloppe extérieure de hauteur constante et un barycentre en orbite excentrique est précisément le secret mécanique du foret à trou carré et du moteur rotatif Wankel.
2. Géométrie convexe et fonction d’appui de Minkowski $h_K(\theta)$
2.1 Fonction d’appui, enveloppe et rayon de courbure
Soit $K \subset \mathbb{R}^2$ un corps convexe compact. Pour tout angle $\theta \in [0, 2\pi)$, notons $\mathbf{u}(\theta) = (\cos\theta, \sin\theta)^\top$ la normale unitaire sortante et $\mathbf{t}(\theta) = (-\sin\theta, \cos\theta)^\top$ la tangente unitaire. La fonction d’appui de Minkowski (Support Function) de $K$ est définie par :
$$h_K(\theta) \triangleq \max_{(x, y) \in K} \left(x\cos\theta + y\sin\theta\right)$$
  flowchart TD
    A["Corps convexe plan K ⊂ ℝ²"] --> B["Normale unitaire sortante u(θ) = (cos θ, sin θ)"]
    B --> C["Fonction d'appui de Minkowski h(θ) = max_{(x,y)∈K} (x cos θ + y sin θ)"]
    C --> D["Fonction d'appui opposée h(θ + π)"]
    C --> E["Paramétrisation de l'enveloppe r(θ) = h(θ)u(θ) + h'(θ)t(θ)"]
    D --> F["Largeur directionnelle W(θ) = h(θ) + h(θ + π)"]
    E --> G["Rayon de courbure ρ(θ) = ds/dθ = h(θ) + h''(θ) ≥ 0"]
    F --> H["Largeur constante W(θ) ≡ w  ⇔  Toutes les harmoniques paires s'annulent (a_{2m} = b_{2m} = 0)"]
Lorsque $h(\theta) \in C^2(\mathbb{S}^1)$, la frontière $\partial K$ est l’enveloppe de la famille des droites d’appui $x\cos\theta + y\sin\theta = h(\theta)$, ce qui donne en dérivant par rapport à $\theta$ ($-x\sin\theta + y\cos\theta = h'(\theta)$) :
$$\mathbf{r}(\theta) = \begin{pmatrix} x(\theta) \\ y(\theta) \end{pmatrix} = h(\theta)\mathbf{u}(\theta) + h'(\theta)\mathbf{t}(\theta) = \begin{pmatrix} h(\theta)\cos\theta - h'(\theta)\sin\theta \\ h(\theta)\sin\theta + h'(\theta)\cos\theta \end{pmatrix}$$En dérivant par rapport à $\theta$ ($\mathbf{u}' = \mathbf{t}, \mathbf{t}' = -\mathbf{u}$), on obtient l’élément d’arc $ds$ et le rayon de courbure $\rho(\theta)$ :
$$\frac{d\mathbf{r}}{d\theta} = \left(h(\theta) + h''(\theta)\right)\mathbf{t}(\theta) \implies \rho(\theta) = \frac{ds}{d\theta} = h(\theta) + h''(\theta) \ge 0$$2.2 Condition de largeur constante et séries de Fourier impaires
La largeur dans la direction $\theta$ étant $W_K(\theta) = h_K(\theta) + h_K(\theta + \pi)$, $K$ est de largeur constante $w$ si et seulement si :
$$h_K(\theta) + h_K(\theta + \pi) = w \qquad (\forall \theta \in [0, 2\pi))$$On en déduit que $\rho(\theta) + \rho(\theta + \pi) = w$ (la somme des rayons de courbure aux points de contact opposés vaut $w$) et que le développement en série de Fourier de $h_K(\theta)$ ne contient que des harmoniques impaires ($a_{2m} = b_{2m} = 0$ pour tout $m \ge 1$) :
$$h_K(\theta) = \frac{w}{2} + \sum_{k=1}^{\infty} \left(a_{2k-1}\cos((2k-1)\theta) + b_{2k-1}\sin((2k-1)\theta)\right)$$En choisissant par exemple $h(\theta) = \frac{w}{2} + \frac{w}{16}\cos(3\theta)$, on obtient $\rho(\theta) = \frac{w}{2}(1 - \cos 3\theta) \ge 0$, ce qui fournit une courbe de largeur constante analytique ($C^\infty$) non circulaire et totalement dépourvue de sommets anguleux (courbe algébrique polynomiale de degré 8 de Rabinowitz, 1997).
3. Aire du triangle de Reuleaux et des polygones de Reuleaux impairs
En traçant trois arcs de cercle de rayon $w$ centrés aux sommets $A, B, C$ d’un triangle équilatéral de côté $w$, on forme le triangle de Reuleaux. Par le principe d’inclusion-exclusion, son aire vaut la somme de trois secteurs circulaires d’angle $\frac{\pi}{3}$ ($\frac{\pi}{6}w^2$ chacun) diminuée de deux fois l’aire du triangle équilatéral central ($\frac{\sqrt{3}}{4}w^2$) :
$$A_{\text{Reuleaux}} = 3\left(\frac{\pi}{6}w^2\right) - 2\left(\frac{\sqrt{3}}{4}w^2\right) = \frac{1}{2}\left(\pi - \sqrt{3}\right) w^2 \approx 0,7047709\,w^2$$C’est $10,27\,\%$ d’aire en moins que le disque de même diamètre $w$ ($A_{\text{cercle}} = \frac{\pi}{4}w^2 \approx 0,7853982\,w^2$). Pour tout entier impair $n = 2k+1$ ($n = 3, 5, 7, \dots$), l’aire du polygone de Reuleaux régulier à $n$ côtés est donnée par la formule générale :
$$A_n = \frac{w^2}{2}\left(\pi - n\tan\left(\frac{\pi}{2n}\right)\right) \qquad (n = 3, 5, 7, 9, \dots)$$| Courbe de largeur constante $w$ | Sommets $n$ | Périmètre $L$ | Formule d’aire exacte $A(w)$ | Aire numérique | Ratio $A / A_{\text{cercle}}$ |
|---|---|---|---|---|---|
| Triangle de Reuleaux | $3$ | $\pi w$ | $\frac{1}{2}\left(\pi - \sqrt{3}\right)w^2$ | $0,704771\,w^2$ | $89,73\%$ (Minimum) |
| Pentagone de Reuleaux | $5$ | $\pi w$ | $\frac{1}{2}\left(\pi - 5\tan\frac{\pi}{10}\right)w^2$ | $0,756827\,w^2$ | $96,36\%$ |
| Heptagone de Reuleaux (Pièces UK 20p/50p) | $7$ | $\pi w$ | $\frac{1}{2}\left(\pi - 7\tan\frac{\pi}{14}\right)w^2$ | $0,770921\,w^2$ | $98,16\%$ |
| Courbe lisse analytique ($h = \frac{w}{2} + \frac{w}{16}\cos 3\theta$) | $0$ ($C^\infty$) | $\pi w$ | $\frac{63\pi}{256}w^2$ | $0,773126\,w^2$ | $98,44\%$ |
| Cercle (Circle) | $0$ ($C^\infty$) | $\pi w$ | $\frac{\pi}{4}w^2$ | $0,785398\,w^2$ | $100,00\%$ (Maximum) |
4. Deux démonstrations complètes du théorème de Barbier (1860) et théorème de Blaschke–Lebesgue (1914)
$$L(\partial K) = \pi w$$
4.1 Preuve 1 : Géométrie différentielle et fonction d’appui
En intégrant $ds = \left(h(\theta) + h''(\theta)\right)d\theta$ sur $[0, 2\pi]$ et en utilisant la $2\pi$-périodicité de $h'(\theta)$ :
$$L(\partial K) = \int_0^{2\pi} h(\theta)\,d\theta + \Big[h'(\theta)\Big]_0^{2\pi} = \int_0^{\pi} \underbrace{\left(h(\theta) + h(\theta + \pi)\right)}_{= w} d\theta = \int_0^{\pi} w\,d\theta = \pi w$$Comme une courbe de largeur constante ne contient aucun segment rectiligne, $h_K$ est partout de classe $C^1(\mathbb{S}^1)$ (ou par régularisation par convolution $h_\varepsilon = h_K * \eta_\varepsilon$ dans la métrique de Hausdorff), ce qui valide la preuve même en présence de coins. $\blacksquare$
4.2 Preuve 2 : Géométrie intégrale, formule de Cauchy–Crofton et « Nouille de Buffon »
Dans l’espace des droites orientées $\ell(p, \theta) : x\cos\theta + y\sin\theta = p$ muni de la mesure cinématique invariante $d\ell = dp \wedge d\theta$, la linéarité de l’espérance appliquée au nombre d’intersections $n_\gamma(p, \theta) = \#(\gamma \cap \ell(p, \theta))$ d’une courbe rectifiable (« nouille de Buffon ») donne la formule de Cauchy–Crofton :
$$\int_0^{2\pi} \int_{-\infty}^{\infty} n_\gamma(p, \theta)\,dp\,d\theta = 4 L(\gamma)$$Pour la frontière $\gamma = \partial K$ d’un corps convexe, toute droite sécante coupe $\partial K$ en exactement $n_{\partial K} = 2$ points sur un intervalle de longueur $W_K(\theta) = w$. D’où :
$$4 L(\partial K) = \int_0^{2\pi} 2 W_K(\theta)\,d\theta = 2 \int_0^{2\pi} w\,d\theta = 4\pi w \implies L(\partial K) = \pi w \quad \blacksquare$$4.3 Le théorème de Blaschke–Lebesgue (1914)
La formule d’aire de Blaschke $A(K) = \frac{1}{2}\int_0^{2\pi} \left(h(\theta)^2 - h'(\theta)^2\right)d\theta$ combinée à l’identité de Parseval donne :
$$A(K) = \frac{\pi}{4} w^2 - \frac{\pi}{2} \sum_{k=2}^{\infty} \left((2k-1)^2 - 1\right)\left(a_{2k-1}^2 + b_{2k-1}^2\right)$$Le cercle maximise donc uniquement l’aire ($\frac{\pi}{4}w^2$), tandis que la minimisation sous la contrainte $0 \le \rho(\theta) \le w$ conduit par le principe du maximum de Pontryagin à une courbure « bang-bang » $\rho(\theta) \in \{0, w\}$ à 3 commutations : le triangle de Reuleaux minimise uniquement l’aire parmi toutes les courbes de largeur constante $w$ (Henri Lebesgue 1914, Wilhelm Blaschke 1915).
5. Comment le triangle de Reuleaux perce un trou carré : Le foret de Harry Watts (1914)
Dans le carré fixe $S = \left[-\frac{w}{2}, \frac{w}{2}\right]^2$, sur l’intervalle fondamental $\theta \in \left[\frac{\pi}{6}, \frac{\pi}{3}\right]$, le sommet $A$ glisse sur le mur gauche $x = -\frac{w}{2}$ et le sommet $B$ sur le mur inférieur $y = -\frac{w}{2}$ :
$$A(\theta) = \begin{pmatrix} -\frac{w}{2} \\ -\frac{w}{2} + w\sin\theta \end{pmatrix}, \qquad B(\theta) = \begin{pmatrix} -\frac{w}{2} + w\cos\theta \\ -\frac{w}{2} \end{pmatrix}$$
  flowchart TD
    S["Gabarit carré fixe S = [-w/2, w/2]² de côté w"] --> R["Le triangle de Reuleaux de largeur w tourne en restant tangent aux 4 côtés"]
    R --> G["Lieu du barycentre G(θ) : 4 arcs d'ellipse (diamètre ≈ 0,07735 w, orbite rétrograde -3ω)"]
    R --> V["Enveloppe des sommets C(θ) : 73,2 % de chaque côté parfaitement rectiligne + 4 arcs elliptiques aux coins"]
    G --> W["Couplage à la broche rotative via le joint d'Oldham flottant de Watts"]
    V --> H["Excave exactement 98,77005 % de l'aire du carré !"]
5.1 Orbite elliptique du barycentre $G(\theta)$ et couverture de $98,77\,\%$ du carré
- Lieu du centre de gravité $G(\theta)$ : $$x_G(\theta) + \frac{w}{2} = \frac{w}{\sqrt{3}}\cos\left(\theta - \frac{\pi}{6}\right), \qquad y_G(\theta) + \frac{w}{2} = \frac{w}{\sqrt{3}}\sin\left(\theta + \frac{\pi}{6}\right)$$ C’est un arc d’ellipse exact centré au coin $\left(-\frac{w}{2}, -\frac{w}{2}\right)$ de demi-axes $a_G = \frac{\sqrt{3}+1}{2\sqrt{3}}w$ et $b_G = \frac{\sqrt{3}-1}{2\sqrt{3}}w$. Les 4 arcs forment une petite orbite fermée de diamètre $d_G = \left(\frac{2\sqrt{3}-3}{3}\right)w \approx 0,07735\,w$ parcourue à vitesse $-3\omega$, compensée par un joint d’Oldham flottant.
- Trajectoire de coin $C(\alpha)$ et aire balayée $A_{\text{swept}}$ : En posant $\alpha = \frac{\pi}{3} - \theta \in \left[0, \frac{\pi}{6}\right]$, le sommet $C$ décrit dans le coin supérieur droit l’arc d’ellipse : $$x_C(\alpha) = -\frac{w}{2} + w\cos\alpha, \qquad y_C(\alpha) = -\frac{w}{2} + w\cos\left(\frac{\pi}{6} - \alpha\right)$$ Sur chaque côté du carré, le segment central de longueur $(\sqrt{3}-1)w \approx 0,73205\,w$ ($73,2\,\%$ du côté) est mathématiquement rectiligne ! L’aire non coupée dans un coin vaut : $$A_{\text{coin}} = w^2 \int_0^{\pi/6} \left(1 - \cos\left(\frac{\pi}{6}-\alpha\right)\right)\sin\alpha\,d\alpha = \left(1 - \frac{\sqrt{3}}{2} - \frac{\pi}{24}\right) w^2 \approx 0,0030749\,w^2$$ L’aire totale excavée par le foret de Reuleaux est donc exactement : $$A_{\text{balayée}} = w^2 - 4 A_{\text{coin}} = \left(2\sqrt{3} + \frac{\pi}{6} - 3\right) w^2 \approx 0,9877005\,w^2 \quad (98,77\,\%!)$$
6. Applications modernes et frontière 3D : Corps de Meissner (1911) et conjecture de Meissner (1934)
Outre le moteur rotatif Wankel (épitrochoïde à deux lobes), les pièces britanniques de 20p et 50p (heptagones de Reuleaux, $n=7$) et les cames à arrêt des projecteurs Lumière Cinématographe, le passage en dimension 3 réserve une surprise majeure : le tétraèdre de Reuleaux n’est pas de largeur constante car la distance entre les milieux de deux arêtes courbes opposées vaut
$$w_{\text{arête}} = \left(\sqrt{3} - \frac{\sqrt{2}}{2}\right) w \approx 1,024944\,w > w$$En 1911, Ernst Meissner et Friedrich Schilling ont résolu ce problème en arrondissant trois des six arêtes par des portions de tore fusiforme (spindle torus), créant les deux corps de Meissner $M_1$ et $M_2$ de volume $V \approx 0,419860\,w^3$. La conjecture de Meissner (Bonnesen–Fenchel, 1934), selon laquelle $M_1$ et $M_2$ minimisent le volume (et la surface via la relation de Blaschke $V = \frac{1}{2}wS - \frac{\pi}{3}w^3$) parmi tous les corps de largeur constante $w$ en 3D, demeure à ce jour un problème ouvert majeur.