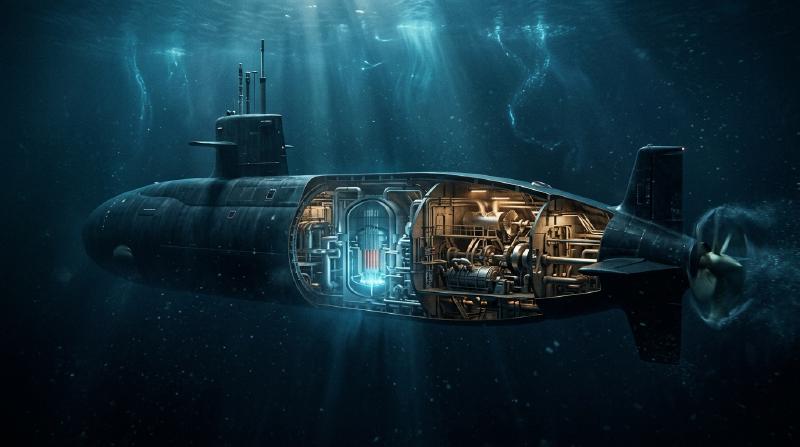
Propulsion des sous-marins nucléaires et ingénierie des réacteurs à eau pressurisée : Le mécanisme d’une puissance illimitée dominant les abysses
Introduction : Un système de systèmes dans un environnement extrême
Les sous-marins nucléaires (SSN, SSBN, SSGN) sont les plates-formes les plus puissantes et les plus furtives de la stratégie navale moderne. Leur cœur est un système de propulsion et d’alimentation électrique utilisant un réacteur à eau pressurisée (REP : Pressurized Water Reactor) embarqué. Cet article analyse en profondeur l’ingénierie suprême exigée dans ces environnements extrêmes du point de vue physique et mathématique, allant de la propulsion des sous-marins nucléaires, et en particulier la conception thermohydraulique du réacteur, la cinétique des neutrons, l’ingénierie acoustique, la protection radiologique, jusqu’aux systèmes de survie.
Chapitre 1 : Le dilemme historique des sous-marins et la révolution nucléaire
1.1 La navigation au schnorchel et les risques de surface des sous-marins à propulsion classique
Jusqu’à la Seconde Guerre mondiale, les sous-marins n’étaient en réalité que des “navires de surface capables de plonger” (Submersibles). Le système de propulsion diesel-électrique inhale l’oxygène atmosphérique en surface ou à la profondeur périscopique via un schnorchel pour faire fonctionner le moteur diesel et recharger les batteries. Lors de la plongée, les moteurs électriques sont alimentés par les batteries, mais l’autonomie en plongée était limitée à quelques heures ou dizaines d’heures.
La navigation au schnorchel constitue une vulnérabilité fatale dans la guerre moderne où les radars sont très développés. La surface équivalente radar (SER) du mât du schnorchel et la signature thermique (infrarouge) des gaz d’échappement du diesel sont facilement détectées par les avions de patrouille maritime (MPA). Tant que ce dilemme fondamental de la “dépendance à l’oxygène” n’était pas surmonté, un “véritable sous-marin” (True Submarine) ne pouvait exister. Avant l’utilisation pratique des systèmes de propulsion indépendants de l’air (AIP), l’obligation de refaire surface régulièrement ou de déployer un schnorchel était une contrainte inévitable.
1.2 La folie et la ténacité de l’Amiral Hyman G. Rickover
C’est l’amiral de la marine américaine Hyman G. Rickover qui a brisé cette barrière technologique. Surnommé le “père de la marine nucléaire”, il a dirigé le projet sans précédent consistant à insérer une source d’énergie inédite, un réacteur nucléaire, dans la coque exiguë d’un sous-marin. Son perfectionnisme et sa ténacité confinant à la “folie”, refusant tout compromis technique, ont établi les normes de sécurité strictes de la division des réacteurs navals (Naval Reactors, NR).
Rickover comprenait profondément les dangers inhérents à la technologie nucléaire et a imposé des normes d’une rigueur sans précédent, allant de la formation des équipages au contrôle qualité des équipements (qui sont devenues les fondations du programme SUBSAFE). Les réacteurs navals développés sous sa direction n’ont jamais causé d’accident de fuite radioactive mortelle comme la fusion du cœur à ce jour (les pertes de l’USS Thresher et de l’USS Scorpion n’ont pas été directement causées par un emballement du réacteur).
1.3 La naissance du premier sous-marin nucléaire au monde, le “Nautilus (SSN-571)”
En 1954, le premier sous-marin nucléaire au monde, l’USS Nautilus (SSN-571), est entré en service. Le réacteur de type S2W (Submarine, 2nd generation, Westinghouse) installé à bord du Nautilus a été la première application pratique d’un réacteur à eau pressurisée (REP). Le message historique du Nautilus, “Underway on nuclear power” (En route grâce à l’énergie nucléaire), signifiait un changement de paradigme dans la stratégie navale. Un réacteur ne nécessitant pas d’air a conféré au sous-marin une capacité de plongée virtuellement illimitée, permettant l’opération de sous-marins nucléaires lanceurs d’engins (SSBN) pour les patrouilles de dissuasion stratégique et de sous-marins nucléaires d’attaque (SSN) rapides accompagnant les groupes aéronavals. Le Nautilus a réalisé l’exploit de traverser le pôle Nord (le pôle Nord géographique) sous la banquise, prouvant que toutes les zones maritimes de la Terre étaient désormais à la portée des sous-marins nucléaires.
Chapitre 2 : Ingénierie de conception du réacteur à eau pressurisée (REP) naval
2.1 Fonctionnement sans ravitaillement pendant toute la durée de vie grâce au combustible à l’uranium très enrichi (HEU)
Alors que les REP civils de production d’électricité utilisent de l’uranium faiblement enrichi (LEU : 3 à 5% d’U-235) et nécessitent un rechargement de combustible (Refueling) tous les quelques années, les sous-marins nucléaires de pointe américains et britanniques utilisent de l’uranium très enrichi (HEU : 20% à 93% d’U-235). Les réacteurs de l’US Navy, en particulier, utilisent du HEU à 93 %, proche du niveau militaire, réalisant ainsi un “Life-of-the-ship core” (cœur pour la durée de vie du navire) qui ne nécessite aucun rechargement de combustible pendant toute la durée de vie du bâtiment (30 à 40 ans).
Le remplacement du combustible nécessite des travaux majeurs consistant à découper la coque (Refueling Complex Overhaul, RCOH), ce qui entraîne plusieurs années d’immobilisation en cale sèche, des coûts colossaux et une diminution du taux de disponibilité de la flotte. L’adoption de l’uranium très enrichi est une conséquence inévitable pour maintenir une puissance énorme sur une longue période dans un volume de cœur limité et pour aplatir la distribution spatiale du flux neutronique. De plus, une conception avancée du cœur est appliquée en mélangeant de manière homogène des poisons consommables (Burnable Poison, tels que le gadolinium ou l’erbium) dans le combustible, ce qui supprime la réactivité excédentaire initiale et lisse à long terme la baisse de réactivité liée à la combustion du combustible.
2.2 Séparation du circuit de refroidissement primaire (eau à haute température et haute pression) et du circuit secondaire
Les REP navals séparent complètement le circuit de refroidissement primaire (Primary Coolant Loop), qui est radioactif, du circuit de refroidissement secondaire (Secondary Coolant Loop), qui ne l’est pas, via des générateurs de vapeur (Steam Generator, SG).
Le circuit primaire est rempli d’eau légère (H2O) qui sert à la fois au refroidissement du cœur et à la modération des neutrons. Pour éviter l’ébullition, la pression est maintenue précisément à un niveau extrêmement élevé d’environ 15 MPa (environ 150 atmosphères) par les résistances chauffantes et l’aspersion du pressuriseur (Pressurizer), et la température de sortie du cœur atteint environ 300°C à 320°C. Cette eau légère à haute température et haute pression s’écoule dans les tubes en U (U-tubes) en Inconel du générateur de vapeur, chauffant l’eau de refroidissement secondaire à l’extérieur des tubes pour générer de la vapeur. Grâce à cette séparation, la salle des machines (Engine Room) où se trouvent les turbines et les condenseurs se situe en dehors de la zone contrôlée pour la radioprotection, garantissant un environnement de travail sûr pour l’équipage et la facilité de maintenance des équipements.
2.3 Équation de diffusion des neutrons et cinétique
Le principe de base du contrôle de la puissance du réacteur est le maintien de l’état critique (facteur de multiplication effectif $k_{eff} = 1$). La distribution spatiale du flux neutronique $\phi(\mathbf{r}, t)$ dans le cœur est décrite par l’équation de diffusion des neutrons suivante (approximation à un seul groupe) :
$ \frac{1}{v} \frac{\partial \phi}{\partial t} = \nabla \cdot (D \nabla \phi) - \Sigma_a \phi + \nu \Sigma_f \phi + S $
Où $v$ est la vitesse des neutrons, $D$ le coefficient de diffusion, $\Sigma_a$ la section efficace macroscopique d’absorption, $\nu\Sigma_f$ le terme de production de neutrons, et $S$ une source de neutrons externe. Dans les calculs de cœur réels, des équations de diffusion multigroupe prenant en compte la dépendance énergétique sont résolues sur des supercalculateurs.
De plus, la réponse transitoire du réacteur est régie par les équations de la cinétique ponctuelle du réacteur (Point Reactor Kinetics Equations) qui prennent en compte les neutrons retardés (Delayed Neutrons).
$ \frac{dn(t)}{dt} = \frac{\rho(t) - \beta}{\Lambda} n(t) + \sum_{i=1}^{6} \lambda_i C_i(t) $ $ \frac{dC_i(t)}{dt} = \frac{\beta_i}{\Lambda} n(t) - \lambda_i C_i(t) $
($n(t)$ : densité des neutrons, $\rho(t)$ : réactivité, $\beta$ : fraction de neutrons retardés, $\Lambda$ : temps de génération des neutrons prompts, $C_i$ : concentration des précurseurs de neutrons retardés, $\lambda_i$ : constante de désintégration)
Dans un réacteur naval, le système est conçu de telle sorte que la réponse de ces groupes de neutrons retardés face à l’insertion de réactivité accompagnant des changements brusques d’assiette (plongée rapide, remontée d’urgence) ou des manipulations brutales des gaz au combat, soit prédite avec une extrême précision, garantissant ainsi le fonctionnement fiable des systèmes de sécurité.
2.4 Autorégulation (Coefficient de rétroaction de réactivité négatif)
Dans les réacteurs navals, outre le contrôle mécanique de la réactivité par les barres de commande, “l’autorégulation” physique (Inherent Safety) est extrêmement importante. Le coefficient de température de réactivité négatif (Negative Temperature Coefficient of Reactivity) en est le garant.
$\alpha_T = \frac{\partial \rho}{\partial T_m} + \frac{\partial \rho}{\partial T_f} < 0$
- Coefficient de température du modérateur (Moderator Temperature Coefficient, MTC) : Lorsque la température du cœur augmente, la densité de l’eau légère diminue (dilatation thermique). L’eau légère étant le modérateur des neutrons, la baisse de densité entraîne une modération insuffisante des neutrons, la probabilité d’absorption par résonance par l’U-238, etc., augmente, ce qui réduit la réactivité du cœur.
- Coefficient Doppler (Doppler Coefficient) : Avec l’augmentation de la température des pastilles de combustible (alliage d’uranium, etc.), la section efficace d’absorption par résonance de l’U-238 s’élargit effectivement en raison de l’effet Doppler (Doppler Broadening), entraînant une baisse immédiate de la réactivité.
Grâce à ce puissant mécanisme de rétroaction négative, lorsque les gaz des turbines de propulsion sont ouverts et que la demande de vapeur (charge thermique) augmente, la température de l’eau de refroidissement primaire du réacteur naval chute, la réactivité augmente automatiquement et la puissance s’ajuste. Cela permet d’effectuer un “suivi de charge” (Load Following) de manière autonome dans une certaine mesure, sans manipuler les barres de commande.
Chapitre 3 : Thermohydraulique et cycle de conversion d’énergie
3.1 Thermodynamique du cycle de Rankine et diagramme T-s
Le système de propulsion des sous-marins nucléaires est, d’un point de vue thermodynamique, un cycle de Rankine fermé (Rankine Cycle). Le rendement thermique idéal $\eta_{th}$ du cycle de Rankine est donné par l’équation suivante :
$ \eta_{th} = \frac{W_{turbine} - W_{pump}}{Q_{in}} = \frac{(h_1 - h_2) - (h_4 - h_3)}{h_1 - h_4} $
($h_1$ : enthalpie de la vapeur à l’entrée de la turbine, $h_2$ : sortie de la turbine, $h_3$ : sortie du condenseur, $h_4$ : entrée du générateur de vapeur)
Sur le diagramme T-s (diagramme Température-entropie), comme les REP navals ne possèdent pas de surchauffeur (Superheater) à haute température comme les centrales à combustibles fossiles, la vapeur à l’entrée de la turbine se situe sur la courbe de vapeur saturée (Saturated Vapor Line). Lorsque le taux d’humidité (Moisture content) de la vapeur augmente au cours du processus de détente, il existe un risque d’érosion des aubes de la turbine due à l’impact des gouttelettes d’eau. Pour éviter cela, des sécheurs-surchauffeurs (Moisture Separator Reheater, MSR) sont installés entre la turbine haute pression et la turbine basse pression pour améliorer l’efficacité thermique et protéger les turbines.
3.2 Distribution de l’énergie : Turbines de propulsion et turbo-alternateurs (SSTG)
La vapeur saturée à haute pression produite par le générateur de vapeur est distribuée principalement aux deux composants suivants via la ligne de vapeur principale :
- Turbine de propulsion principale (Main Propulsion Turbine) : Une turbine géante destinée à entraîner l’hélice ou la pompe-hélice. Elle est généralement composée de deux étages, une turbine haute pression et une turbine basse pression, et transmet un couple puissant à l’arbre d’hélice par l’intermédiaire d’un réducteur.
- Turbo-alternateur de bord (SSTG : Ship’s Service Turbine Generator) : Un générateur pour fournir toute l’électricité du navire (sonar, système de contrôle de tir, contrôle de l’environnement, pompes d’eau de refroidissement, générateurs d’oxygène par électrolyse, etc.). Pour assurer la redondance et la capacité de survie, au moins deux unités fonctionnent généralement en parallèle.
3.3 Condenseur (Refroidissement direct par l’eau de mer) et pompes d’alimentation
La vapeur à basse pression qui s’est détendue et a fourni un travail dans la turbine est dirigée vers le condenseur principal (Main Condenser). L’eau de mer (Sea Water) passant par des tubes en titane ou en cupronickel est utilisée pour refroidir le condenseur. L’eau de mer extrêmement froide des abysses constitue un dissipateur thermique thermodynamique exceptionnel. En abaissant la pression dans le condenseur jusqu’à un niveau proche du vide (basse pression), on maximise la différence d’enthalpie à travers la turbine et on améliore l’efficacité du cycle.
L’eau condensée est recueillie dans un puits chaud (Hotwell), pressurisée par la pompe d’extraction et la pompe d’alimentation principale (Main Feed Pump), et renvoyée vers le générateur de vapeur en passant par les réchauffeurs d’eau d’alimentation.
Chapitre 4 : Ingénierie de l’extrême du silence (Stealth Acoustics)
4.1 Physique de l’acoustique sous-marine et du sonar
Pour un sous-marin, la furtivité acoustique (silence) est une condition de survie absolue. Les ondes électromagnétiques s’atténuant rapidement dans la mer, les radars sont inutilisables et la détection acoustique (sonar passif et actif) reste le seul moyen de détection à longue portée. L’équation de perte de transmission (Transmission Loss Equation) décrivant la propagation de l’acoustique sous-marine s’exprime comme suit :
$ TL = 20 \log_{10} r + \alpha r + A $
Où $r$ est la distance, $\alpha$ est le coefficient d’atténuation par absorption de l’eau de mer (dépendant de la fréquence), et $A$ est l’atténuation anormale due à la diffusion ou la réfraction à la surface ou au fond de la mer. Pour minimiser la distance de détection par l’ennemi, le niveau de bruit rayonné (Source Level, SL) du sous-marin doit être réduit à son strict minimum.
4.2 Élimination du bruit d’engrènement du réducteur et de la cavitation
Alors que les turbines à vapeur tournent à des vitesses élevées de plusieurs milliers de tours par minute pour des raisons de rendement thermique, l’hélice doit tourner à des vitesses lentes de quelques centaines de tours par minute au maximum pour éviter la cavitation (les bulles et leur effondrement causés par la pression locale dans l’eau tombant en dessous de la pression de vapeur saturante). Par conséquent, un réducteur principal (Main Reduction Gear, MRG) est indispensable.
Le bruit de l’engrènement des engrenages géants (Gear Mesh Tonal) possède des pics de fréquence spécifiques (Tone noise) qui peuvent être facilement identifiés et classés par l’analyse à bande étroite des sonars passifs ennemis (comme les LOFARgrammes). Pour empêcher cela, la précision de taille des engrenages est gérée à l’échelle du micron, et des engrenages hélicoïdaux ainsi que des accouplements spéciaux absorbant les vibrations (accouplements flexibles) sont utilisés.
4.3 Structure du radier (Pont flottant, double montage sur amortisseurs en caoutchouc)
Pour empêcher les bruits mécaniques de la salle des machines de se propager à travers la coque (bruit propagé par les solides) et d’être rayonnés dans la mer, un pont flottant appelé “structure en radier (Rafting)” est adopté. Les principales sources de vibrations telles que les turbines, les alternateurs et la boîte de vitesses sont placées sur un immense socle commun (radier), et ce radier lui-même est soutenu par un grand nombre d’énormes supports anti-vibrations en caoutchouc (Shock and Vibration Mounts) fixés à la coque épaisse (Pressure Hull), formant une structure d’isolation des vibrations à double étage. Cela permet d’amortir considérablement l’énergie vibratoire et de bloquer de façon drastique les rayonnements acoustiques vers l’extérieur.
4.4 Croisière silencieuse par réacteur à circulation naturelle (Natural Circulation Reactor)
L’une des principales sources de bruit d’un sous-marin nucléaire est la pompe de refroidissement primaire (Primary Coolant Pump, PCP) qui force la circulation de l’eau de refroidissement primaire. Les navires les plus avancés, comme la classe Ohio (SSBN) ou la classe Virginia (SSN), disposent d’un cœur conçu pour maximiser l’utilisation de la “circulation naturelle” (Natural Circulation).
En plaçant le cœur dans la partie inférieure de la coque et les générateurs de vapeur dans la partie supérieure, un flux convectif géant (effet thermosiphon) se crée : l’eau de refroidissement chauffée et allégée dans le cœur monte, et l’eau refroidie et alourdie par les générateurs de vapeur descend. Grâce à cela, lors d’une croisière à vitesse faible ou moyenne (vitesse de patrouille tactique), il est possible de maintenir le refroidissement et la puissance du réacteur tout en arrêtant complètement les pompes de refroidissement qui sont à l’origine du bruit. Le sous-marin nucléaire, ayant effacé le bruit des pompes, se transforme alors en un véritable “trou noir océanique”.
4.5 Propulsion par jet d’eau (Pompe-hélice)
Pour supprimer la cavitation causée par les hélices et la formation de tourbillons marginaux (Tip Vortex), de nombreux sous-marins nucléaires construits à partir de la classe Trafalgar britannique et de la classe Seawolf américaine utilisent un propulseur à pompe-hélice (Pump-Jet Propulsor). Celui-ci est constitué d’un rotor avec de nombreuses pales mobiles et d’un stator avec des pales fixes recouvert d’un carénage (conduit). En ralentissant et en pressurisant l’écoulement de l’eau à l’intérieur du conduit, il augmente la pression statique locale. Il s’agit d’une conception hydrodynamique extrêmement sophistiquée qui repousse considérablement la vitesse d’apparition de la cavitation (Cavitation Inception Speed) et supprime l’émission de bruit à large bande.
Chapitre 5 : Protection contre les rayonnements et systèmes de survie
5.1 Défense multicouche des blindages primaire et secondaire
Pour faire écran aux puissants flux de neutrons et de rayons gamma émis par le réacteur, le compartiment du réacteur (Reactor Compartment) est doté d’un blindage multicouche épais.
- Blindage primaire (Primary Shielding) : C’est l’écran qui entoure directement la cuve sous pression du réacteur. Il est principalement constitué d’acier épais et d’eau (l’eau du circuit de refroidissement primaire et un réservoir d’eau de blindage dédié), qui ralentit et absorbe les neutrons rapides du cœur et atténue fortement les rayons gamma primaires.
- Blindage secondaire (Secondary Shielding) : C’est la cloison qui recouvre l’ensemble du compartiment du réacteur. On y utilise des matériaux composites comme le polyéthylène (riche en atomes d’hydrogène pour ralentir efficacement les neutrons) ou le plomb (haute densité pour bloquer les rayons gamma).
Grâce à cette conception de protection stricte, l’exposition annuelle aux radiations reçue par l’équipage dans la salle des machines et les quartiers d’habitation est rigoureusement maintenue à un niveau inférieur à celui de la radioactivité naturelle à laquelle est exposé le grand public vivant à la surface.
5.2 Le système fermé par excellence : Générateur d’oxygène par électrolyse de l’eau (MEA)
L’intérieur d’un sous-marin nucléaire en mission pendant plusieurs mois sans remonter à la surface est un environnement clos ultime, semblable à une station spatiale. Pour maintenir la vie de l’équipage (environ 130 personnes), un système de contrôle environnemental très perfectionné fonctionne grâce à l’énergie abondante fournie par le réacteur nucléaire.
L’oxygène est produit en électrolysant (Electrolysis) de l’eau pure obtenue par dessalement de l’eau de mer. L’ensemble électrolyseur principal (MEA : Main Electrolyzer Assembly) consomme beaucoup d’énergie, mais peut produire de l’oxygène de façon illimitée tant qu’il y a de l’eau de mer. Cathode : $ 4H_2O + 4e^- \rightarrow 2H_2 + 4OH^- $ Anode : $ 4OH^- \rightarrow O_2 + 2H_2O + 4e^- $
5.3 Laveurs de dioxyde de carbone (épurateurs à amines) et brûleurs de monoxyde de carbone
Le dioxyde de carbone (CO2) exhalé par l’équipage est adsorbé et éliminé chimiquement par des laveurs à amines (système d’absorption du CO2 utilisant une solution de monoéthanolamine). La solution d’amines qui a absorbé le CO2 à basse température est régénérée en étant chauffée avec la vapeur du réacteur pour relâcher le CO2. Le CO2 très concentré ainsi séparé est pressurisé par un compresseur et rejeté discrètement dans la mer. De plus, les traces de monoxyde de carbone (CO) et d’hydrogène (H2) provenant de la cuisson et des équipements sont oxydées en eau inoffensive et en dioxyde de carbone par des brûleurs catalytiques (CO/H2 Burner).
5.4 Usine de dessalement d’eau de mer
L’eau potable, les repas, les douches, et l’eau d’appoint pour le réacteur et les batteries nécessitent des dizaines de milliers de litres d’eau douce par jour. Celle-ci est produite en continu à partir de l’eau de mer, soit par une installation de distillation flash à plusieurs étages (Multi-Stage Flash Distillation) utilisant la chaleur résiduelle et la vapeur du réacteur, soit par une usine moderne d’osmose inverse (Reverse Osmosis, RO).
Chapitre 6 : L’évolution des sous-marins nucléaires et les futures technologies de propulsion
6.1 L’évolution de l’US Navy : Classe Los Angeles, classe Seawolf et classe Virginia
Les sous-marins nucléaires d’attaque de l’US Navy ont évolué pour faire face à la menace des sous-marins soviétiques pendant la guerre froide.
- Classe Los Angeles (SSN-688) : Équipée du réacteur S6G. Elle se distingue par sa vitesse élevée (plus de 30 nœuds), mais les premiers modèles ont posé des problèmes de discrétion sonore. Les modèles ultérieurs (Flight III) ont vu une amélioration significative de leur furtivité acoustique et l’ajout de tubes de lancement verticaux (VLS).
- Classe Seawolf (SSN-21) : Équipée du réacteur S6W. Le sous-marin nucléaire ultime conçu à la fin de la guerre froide uniquement pour “chasser les sous-marins nucléaires soviétiques dans les profondeurs”. Extrêmement silencieux grâce à sa pompe-hélice et sa capacité de circulation naturelle, mais les coûts de construction ont explosé et la production s’est arrêtée à trois unités.
- Classe Virginia (SSN-774) : Équipée du réacteur S9G. Un sous-marin nucléaire polyvalent optimisé pour le combat en zone littorale (Littoral Warfare) et le déploiement des forces spéciales, tout en conservant le silence du Seawolf. Il se caractérise par une avionique moderne telle qu’une conception modulaire, des mâts à fibre optique et un système de pilotage par commandes de vol électriques (Fly-by-wire).
6.2 L’évolution de la marine russe : Classe Akula et classe Boreï
La marine soviétique/russe a également connu sa propre évolution. Bien qu’elle ait possédé par le passé des navires à grande vitesse particuliers comme la classe Alfa, qui utilisait un réacteur refroidi par métal liquide (alliage plomb-bismuth), ce sont aujourd’hui les REP qui sont majoritairement utilisés.
- Classe Akula (Projet 971) : Équipée du réacteur OK-650B/b. Il s’agit d’un sous-marin nucléaire d’attaque de troisième génération extrêmement silencieux qui a secoué l’US Navy, et qui est toujours l’épine dorsale de la marine russe aujourd’hui.
- Classe Boreï (Projet 955) : Sous-marins nucléaires lanceurs d’engins (SSBN) ultramodernes équipés du réacteur OK-650V. Ils sont les premiers en Russie à adopter la propulsion par pompe-hélice, améliorant considérablement leur furtivité acoustique, et constituant une menace comparable à la classe Ohio américaine.
6.3 Propulsion électrique intégrée (IFEP) et moteurs synchrones à aimants permanents (PMM)
Dans les sous-marins nucléaires de la prochaine génération (tels que le futur SSN(X) américain ou les classes Columbia et Dreadnought britanniques), une transformation fondamentale du système de propulsion est en cours. Le système d’entraînement mécanique direct traditionnel “Réacteur → Turbine à vapeur → Réducteur → Arbre d’hélice” est abandonné au profit d’une Propulsion Électrique Intégrée (IFEP : Integrated Full Electric Propulsion) selon le schéma “Réacteur → Turbo-alternateur → Câbles de puissance → Moteur électrique → Hélice”.
Le moteur de propulsion utilise des Moteurs Synchrones à Aimants Permanents (PMM : Permanent Magnet Motor) à couple et rendement élevés. L’introduction de l’IFEP offre d’énormes avantages :
- Propulsion sans réducteur : Le “réducteur principal” gigantesque, qui est une source de bruit majeure, peut être complètement éliminé, améliorant le silence d’une manière sans précédent.
- Flexibilité de l’agencement : L’élimination des longues pénétrations de l’arbre d’hélice et des contraintes de placement des turbines améliore considérablement la liberté d’agencement du compartiment du réacteur et du propulseur.
- Flexibilité énergétique : L’énorme quantité d’énergie électrique destinée à la propulsion peut être instantanément redirigée vers de futures armes à énergie dirigée (lasers), des sonars actifs à haute puissance, ou pour la recharge de nombreux véhicules sous-marins sans pilote (UUV).
6.4 Retombées sur la technologie des petits réacteurs modulaires (SMR)
La philosophie de conception des REP navals — “compacité extrême”, “longue durée de vie sans remplacement de combustible”, “haute sûreté passive grâce à la circulation naturelle” et “grande capacité de suivi de charge” — est précisément celle des petits réacteurs modulaires (SMR : Small Modular Reactor) civils actuellement développés dans le monde pour lutter contre le changement climatique. Les prouesses en thermohydraulique et l’expérience opérationnelle que les sous-marins nucléaires ont accumulées dans les environnements sous-marins hostiles pendant plus d’un demi-siècle reviennent aujourd’hui sous les feux des projecteurs, constituant le socle technologique vital des futurs systèmes énergétiques nucléaires devant soutenir les sociétés décarbonées.
Annexe : Les détails mathématiques régissant l’ingénierie de l’extrême (Supplément spécial)
Ici, quitte à dépenser des mots, nous approfondirons les équations spécialisées et le contexte théorique qui touchent à l’essence des sous-marins nucléaires.
1. Thermohydraulique des écoulements diphasiques et DNB (Flux thermique critique)
Dans le cœur d’un réacteur à eau pressurisée, l’ébullition en masse de l’eau de refroidissement n’est pas tolérée en fonctionnement normal. Toutefois, une ébullition sous-saturée (Subcooled Boiling) se produit dans des régions microscopiques à la surface des crayons combustibles, ce qui augmente considérablement le coefficient de transfert thermique. Si le flux thermique local dépasse la valeur critique (CHF : Critical Heat Flux), on observe une transition vers “l’ébullition en film”, où la surface du crayon de combustible est recouverte d’un film de vapeur continu, détériorant de manière soudaine le transfert de chaleur et présentant un risque de fusion de la gaine du combustible. Ce phénomène est appelé DNB (Departure from Nucleate Boiling). Dans la conception thermique des réacteurs navals, le maintien du rapport DNB (DNBR) au-dessus de la marge de sécurité à tout moment est l’objectif suprême. Afin de calculer avec précision la distribution du flux de chaleur et l’élévation d’enthalpie au sein d’un assemblage combustible ayant une géométrie de canal d’écoulement complexe, des simulations couplées avancées de CFD (dynamique des fluides numérique) et de calculs de transport de neutrons sont appliquées dans la conception moderne des réacteurs navals.
2. Mécanique des structures : Flambage et plastification de la coque épaisse (Pressure Hull)
Bien que différent du système de propulsion, l’ingénierie de la coque épaisse, qui détermine la profondeur opérationnelle (Test Depth) du sous-marin, est également cruciale. À 400 m de profondeur, il y a une pression d’environ 400 tonnes par mètre carré. Les modes de défaillance de la coque sous pression sont “la plastification du matériau (Yielding)” et “le flambage élastique (Elastic Buckling)”. La pression critique de flambement $P_c$ pour une coque cylindrique parfaitement circulaire est évaluée par une formule complexe prenant en compte l’effet de renforcement des cadres (membrures). Dans les sous-marins américains les plus récents, des aciers à haute résistance (haute limite élastique) tels que le HY-80 ou le HY-100 (limite d’élasticité de 100 000 psi = environ 690 MPa) sont utilisés, tandis que certains navires de la marine russe ont adopté des alliages de titane, légers et à haute résistance.
3. L’équation de Rayleigh-Plesset pour la cavitation
Le comportement dynamique des bulles de cavitation de l’hélice est décrit par l’équation de Rayleigh-Plesset (Rayleigh-Plesset Equation). $ R \frac{d^2R}{dt^2} + \frac{3}{2} \left( \frac{dR}{dt} \right)^2 = \frac{1}{\rho_L} \left( p_B(t) - p_{\infty}(t) - \frac{2S}{R} - \frac{4\mu}{R} \frac{dR}{dt} \right) $ ($R$ : rayon de la bulle, $\rho_L$ : densité du liquide, $p_B$ : pression interne de la bulle, $p_{\infty}$ : pression à l’infini, $S$ : tension superficielle, $\mu$ : coefficient de viscosité) Les micro-jets intenses et les ondes de choc produites lors de l’effondrement des bulles sont les plus grands ennemis conduisant à la détection acoustique.
Conclusion
Le sous-marin nucléaire est le chef-d’œuvre de l’ingénierie le plus complexe et le plus raffiné jamais construit par l’humanité. Le processus consistant à convertir l’immense énergie générée par la réaction en chaîne de fission d’un réacteur à eau pressurisée en poussée sous-marine et en électricité, avec un silence extrême, rassemble le meilleur de la dynamique des fluides, de la thermodynamique, de la physique des neutrons et de l’ingénierie acoustique. Même près de 70 ans après la première plongée du Nautilus, la quête technologique pour dominer les abysses ne s’arrête pas. Disposant d’une puissance illimitée, ces léviathans d’acier continueront, calmement et avec force, d’accomplir leurs missions dans les profondeurs océaniques.
Pour aller plus loin : Contraintes techniques dans le fonctionnement et la signification stratégique des sous-marins nucléaires
Comme expliqué en détail dans les chapitres précédents, le système d’un sous-marin nucléaire est la concrétisation de la physique théorique avancée, du génie thermique et de la science des matériaux. Cependant, cette ingénierie extrême n’est pas une simple autosatisfaction technologique, mais la conséquence inévitable calculée à partir des exigences opérationnelles très strictes de la stratégie maritime moderne. Dans cette section, nous examinerons d’un point de vue encore plus large comment les aspects technologiques sont directement liés à l’usage stratégique.
1. Le changement de paradigme stratégique provoqué par “l’énergie illimitée”
Les sous-marins à propulsion conventionnelle diesel-électrique démontrent une force sans égale dans l’“embuscade” et la “défense côtière” grâce à leur excellent silence. En particulier, les navires à propulsion classique récents équipés de batteries lithium-ion ou de systèmes de propulsion indépendants de l’air (AIP) peuvent rester immergés pendant des semaines, et à court terme, ils peuvent avoir un niveau de furtivité dépassant même celui des sous-marins nucléaires. Toutefois, la capacité des sous-marins nucléaires “à se déplacer à grande vitesse (plus de 20 nœuds) vers l’autre bout du monde pendant plusieurs mois sans avoir à faire surface” est un privilège stratégique qu’aucun sous-marin à propulsion conventionnelle ne pourra jamais reproduire.
Dans le cas de l’escorte d’un groupe aéronaval (CSG), le porte-avions se déplace à une vitesse élevée approchant les 30 nœuds. Pour l’accompagner et déminer sa route de façon avancée, le sous-marin doit pouvoir maintenir cette vitesse élevée sur une longue durée. Si un sous-marin à propulsion classique filait à grande vitesse, ses batteries seraient épuisées en quelques heures, l’obligeant à effectuer une navigation au schnorchel, ce qui serait fatal. En d’autres termes, seul le sous-marin nucléaire remplit les conditions requises pour une véritable “marine de haute mer (Blue-water navy)”.
2. Capacité opérationnelle aux pôles et sous la banquise
Comme l’a prouvé le Nautilus, le sous-marin nucléaire est la seule arme capable de naviguer librement sous les glaces de l’océan Arctique (Under-ice operations). Comme il n’a pas besoin de faire surface pour s’approvisionner en air, il peut fonctionner sous une banquise pérenne épaisse de plusieurs mètres à plusieurs dizaines de mètres. Pour un sous-marin nucléaire lanceur d’engins (SSBN), l’océan Arctique est le meilleur “sanctuaire (Bastion)”. L’épaisse couche de glace bloque complètement la détection par les bouées acoustiques larguées par les avions de patrouille anti-sous-marine ou par les sonars des navires de surface. De plus, la face inférieure irrégulière de la banquise entraîne une réflexion diffuse des ondes sonores, ce qui rend extrêmement difficile la poursuite par les sous-marins d’attaque nucléaires (SSN) ennemis. Cette capacité de déploiement sous la banquise constitue la garantie la plus fiable de la dissuasion nucléaire depuis la guerre froide jusqu’à nos jours.
3. La complexité de l’environnement acoustique en eaux profondes et la supériorité tactique
La détection acoustique par sonar n’est pas une simple fonction de la distance. La vitesse du son varie selon la température, la salinité et la pression de l’eau (la profondeur), formant une distribution complexe appelée “profil de célérité du son (Sound Speed Profile)” en fonction de la profondeur. Cela crée dans l’océan un environnement acoustique singulier tel que le “conduit de surface (Surface Duct)”, le “canal sonore profond (SOFAR Channel)” où le son se propage extrêmement loin, ou bien la “zone d’ombre (Shadow Zone)” que le son ne peut atteindre du tout.
L’opérateur sonar (Sonar Technician) et l’officier tactique du sous-marin nucléaire, connaissant bien cette physique océanographique, déploient une tactique de mouvement tridimensionnelle sophistiquée, se cachant dans les zones d’ombre tout en détectant les navires ennemis dans la zone de convergence (Convergence Zone) du canal sonore. C’est l’énergie inépuisable du réacteur embarqué et la solide coque épaisse en alliage de titane ou en acier à haute résistance qui permettent alors ces changements de profondeur rapides.
4. Le compromis hydrodynamique lors de la navigation à grande vitesse
Lorsqu’un sous-marin nucléaire se déplace à grande vitesse, un compromis hydrodynamique survient. La coque tranchant l’eau de mer à grande vitesse génère un bruit de frottement et de décollement appelé “bruit d’écoulement (Flow Noise)”. Le plus grave est la perturbation du flux d’eau autour du dôme sonar. La capacité de détection de l’énorme sonar sphérique (ou sonar d’étrave) installé à l’avant chute considérablement pendant les déplacements à grande vitesse de son propre navire, à cause du bruit intense (bruit propre) généré par la turbulence autour de la coque (ce qu’on appelle “l’auto-aveuglement du sonar”). Par conséquent, “l’avancée rapide dans la zone de combat” et “la recherche silencieuse” sont toujours contradictoires. Pour résoudre cela, un sonar remorqué (Towed Array Sonar) est utilisé. En tractant une antenne sonar en forme de câble mesurant de plusieurs centaines de mètres à plusieurs kilomètres derrière le navire pour l’éloigner physiquement du bruit de l’hélice et du bruit d’écoulement de la coque, il devient possible de capter de faibles signatures acoustiques lointaines ou situées à l’arrière du navire, même en naviguant à grande vitesse.
5. Radioprotection et limites psychologiques et physiologiques de l’équipage
Dans les sous-marins nucléaires modernes où les contraintes techniques ont été presque totalement surmontées, le facteur limitant le plus critique est “l’équipage humain”. Malgré une puissance illimitée, la durée de la patrouille est généralement limitée à environ 60 à 90 jours en raison de la capacité de stockage de la nourriture et de la limite de stress mental de l’équipage. Une mission de longue durée dans un espace clos perturbe le rythme circadien (rythme journalier) de l’équipage. Étant donné qu’aucune lumière extérieure ne pénètre, l’éclairage à l’intérieur du navire recrée artificiellement le jour et la nuit en alternant l’intensité lumineuse sur un cycle de 18 heures (le quart traditionnel de l’US Navy) ou de 24 heures. De plus, l’exposition prolongée à des radiations infimes ou à des substances chimiques microscopiques émanant des équipements (comme de fines brumes d’huile ou des gaz provenant des laveurs à amines) est contrôlée par des systèmes de purification de l’air et de surveillance complets. Cependant, tant que des humains en chair et en os continueront d’opérer cette machine d’acier, la véritable absence de “limites” n’arrivera pas avant l’ère des véhicules sous-marins sans pilote (UUV).