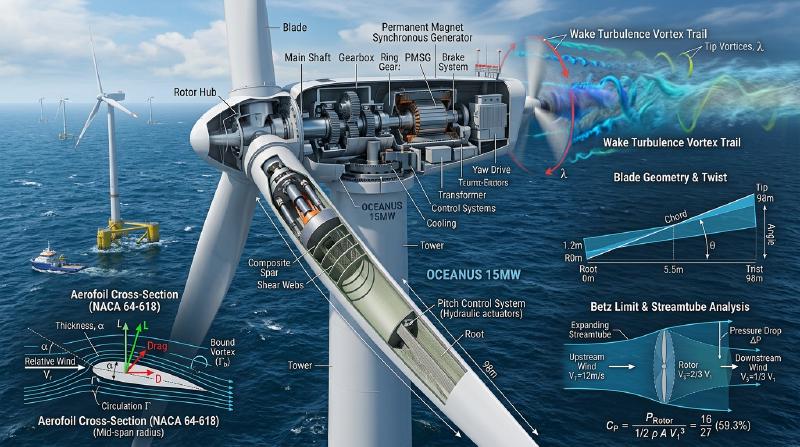
Sobre colinas o en alta mar, los aerogeneradores modernos destacan por sus proporciones titánicas. Con bujes a más de 150 metros de altura y rotores de más de 230 metros de diámetro, una sola unidad genera 15 megavatios de potencia eléctrica.
Esta arquitectura responde estrictamente a la mecánica de fluidos del límite de Betz, la teoría de elementos de pala (BEM), la mecánica de fractura por fatiga de materiales compuestos y el control mecatrónico en lazo cerrado.
1. ¿Por qué tres palas sobre un eje horizontal?
- Sustentación frente a arrastre: Los dispositivos de arrastre no pueden superar la velocidad del viento ($\lambda < 1$), limitando su rendimiento al 15-20 %. Las turbinas modernas emplean perfiles aerodinámicos de sustentación. La punta de la pala alcanza de 7 a 9 veces la velocidad del viento ($300\,\mathrm{km/h}$), reduciendo el par requerido y alcanzando eficiencias del 45 al 50 %.
- Isotropía del momento giroscópico: Al orientar la góndola (guiñada), un rotor de dos palas sufre pulsaciones de inercia cada media vuelta (2P), generando momentos giroscópicos destructivos. Un rotor de tres palas distribuido a $120^\circ$ posee un momento de inercia polar rigurosamente constante, eliminando cargas cíclicas de fatiga sobre el eje y la torre.
2. El límite de Betz: El techo teórico ($59,3\%$)
Demostrado en 1919 por Albert Betz mediante la teoría del disco actuador 1D:
$$V_d = \frac{V_1 + V_2}{2}$$La velocidad en el disco $V_d$ es el promedio aritmético exacto entre la velocidad aguas arriba ($V_1$) y la velocidad en la estela ($V_2$).
Si se extrajera el 100 % de la energía, el aire aguas abajo se detendría por completo ($V_2 = 0$), formando un tapón inmóvil que forzaría al viento entrante a rodear el rotor sin atravesarlo. Para mantener el flujo másico, el aire debe escapar con $V_2 = \frac{1}{3} V_1$. El coeficiente de potencia máximo absoluto es:
$$C_{P,max} = \frac{16}{27} \approx 59,26\%$$3. Geometría de la pala: Torsión (Twist) y estrechamiento (Taper)
- Torsión aerodinámica: En la raíz, la velocidad tangencial es baja y el ángulo de entrada $\phi$ es pronunciado ($40^\circ \sim 60^\circ$). En la punta, la velocidad de rotación domina y el ángulo es casi plano ($3^\circ \sim 6^\circ$). Para mantener el ángulo de ataque óptimo ($\alpha_{opt} \approx 5^\circ \sim 8^\circ$) a lo largo de toda la envergadura, la pala debe poseer una torsión geométrica continua.
- Cilindro basal y punta esbelta: En la punta, la alta presión dinámica permite generar sustentación con una cuerda delgada. En la raíz, los cientos de toneladas-metro de flexión obligan a un perfil cilíndrico masivo de 4 a 5 metros de diámetro.
4. Control de paso (Pitch), estela y eólica marina
- Régimen II (3 a 11 m/s): Control MPPT variando la velocidad de giro para fijar $\lambda_{opt} \approx 8$ ($P \propto V^3$).
- Régimen III (11 a 25 m/s): El control de paso de pala (Pitch) gira las palas hacia bandera, vertiendo sustentación para estabilizar la salida en 15 MW.
- Efecto estela y plataformas flotantes: La disposición al tresbolillo a 8D-10D mitiga pérdidas de estela, mientras que las eólicas flotantes en aguas profundas (> 60 m) neutralizan el amortiguamiento aerodinámico negativo mediante algoritmos avanzados.
5. Tren de potencia y materiales avanzados
- Multiplicadora frente a Direct Drive: Los trenes con reductora planetaria elevan la velocidad de 8 a 1200 RPM. El accionamiento directo (Direct Drive) suprime engranajes acoplando un generador síncrono de imanes permanentes gigante, ideal para alta mar.
- Fatiga y erosión del borde de ataque: Sometidas a más de $10^8$ ciclos, las palas incorporan largueros de fibra de carbono pultruida. A $300\,\mathrm{km/h}$ en la punta, cintas de poliuretano protegen el perfil contra la microerosión por gotas de lluvia.