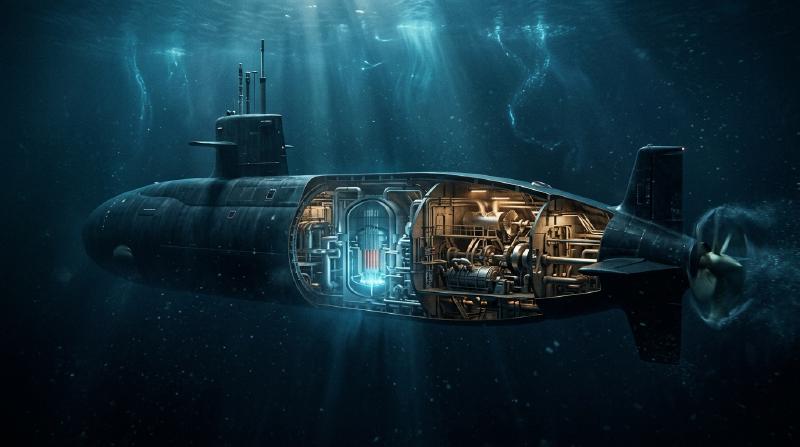
Antriebssysteme von Atom-U-Booten und Druckwasserreaktortechnik: Der Mechanismus unbegrenzter Energie zur Beherrschung der Tiefsee
Einleitung: Das System-of-Systems in extremen Umgebungen
Atom-U-Boote (SSN, SSBN, SSGN) sind die mächtigsten und heimlichsten Plattformen in der modernen Marinestrategie. Den Kern bildet das Antriebs- und Energieversorgungssystem mit einem schiffsgestützten Druckwasserreaktor (DWR / PWR: Pressurized Water Reactor). In diesem Artikel werden das Antriebssystem von Atom-U-Booten, insbesondere das thermohydraulische Design des Reaktors, die Neutronendynamik, die Akustik, die Strahlenabschirmung und die Lebenserhaltungssysteme, als Meisterwerke der Ingenieurskunst unter extremen Bedingungen aus physikalischer und mathematischer Sicht umfassend analysiert.
Kapitel 1: Das historische Dilemma von U-Booten und die nukleare Revolution
1.1 Schnorchelfahrt konventioneller U-Boote und das Risiko des Auftauchens
Bis zum Zweiten Weltkrieg waren U-Boote im Grunde nur “tauchfähige Überwasserschiffe” (Submersibles). Das dieselelektrische Antriebssystem saugt an der Oberfläche oder in Schnorcheltiefe Luftsauerstoff an, betreibt den Dieselmotor und lädt die Batterien auf. Beim Tauchen treibt die Batterieleistung den Elektromotor an, aber die Tauchzeit war auf einige bis wenige Dutzend Stunden begrenzt.
Die Schnorchelfahrt ist in der modernen Kriegsführung mit hochentwickeltem Radar eine fatale Schwachstelle. Der Radarquerschnitt (RCS) des Schnorchelmastes und die Wärmesignatur (Infrarotsignatur) der Dieselabgase werden von Seefernaufklärern (MPA) leicht entdeckt. Ohne die Überwindung dieses grundlegenden Dilemmas der “Sauerstoffabhängigkeit” konnte ein echtes “U-Boot” (True Submarine) nicht verwirklicht werden. Bis zur praktischen Umsetzung des außenluftunabhängigen Antriebs (AIP) war regelmäßiges Auftauchen oder Schnorcheln eine unvermeidliche Einschränkung.
1.2 Wahnsinn und Besessenheit von US-Navy-Admiral Hyman G. Rickover
Dieses technische Hindernis wurde vom amerikanischen Admiral Hyman G. Rickover durchbrochen. Bekannt als “Vater der nuklearen Marine”, leitete er das beispiellose Projekt, eine beispiellose Energiequelle - einen Kernreaktor - in den engen Rumpf eines U-Boots zu quetschen. Sein Perfektionismus und seine kompromisslose, fast “wahnsinnige” technische Besessenheit etablierten die strengen Sicherheitsstandards der Naval Reactors (NR).
Rickover verstand die inhärenten Gefahren der Nukleartechnik zutiefst und legte beispiellos strenge Standards an, vom Training der Besatzung bis zur Qualitätskontrolle der Ausrüstung (der Grundstein des SUBSAFE-Programms). Die unter seiner Führung entwickelten Schiffsreaktoren haben bis heute keinen einzigen fatalen Unfall mit radioaktivem Austritt wie etwa eine Kernschmelze verursacht (die Verluste von Thresher und Scorpion waren nicht direkt auf ein Durchgehen des Reaktors zurückzuführen).
1.3 Die Geburt des weltweit ersten Atom-U-Boots “Nautilus (SSN-571)”
1954 wurde das weltweit erste Atom-U-Boot, die USS Nautilus (SSN-571), in Dienst gestellt. Der in der Nautilus eingebaute S2W-Reaktor (Submarine, 2nd generation, Westinghouse) war der erste praktische Druckwasserreaktor (DWR). Die historische Nachricht der Nautilus, “Underway on nuclear power” (Unterwegs mit Atomkraft), markierte einen Paradigmenwechsel in der Marinestrategie. Ein Reaktor, der keine Luft benötigt, verlieh U-Booten de facto unbegrenzte Tauchfähigkeit und ermöglichte den Einsatz von strategischen Raketen-U-Booten (SSBN) auf nuklearer Abschreckungspatrouille und Jagd-U-Booten (SSN) als Begleitschutz für Flugzeugträgerkampfgruppen. Die Nautilus vollbrachte die Meisterleistung, den Nordpol unter dem Packeis zu überqueren, und bewies, dass jedes Seegebiet der Erde in die Reichweite von Atom-U-Booten fällt.
Kapitel 2: Konstruktionstechnik schiffsgestützter Druckwasserreaktoren (DWR)
2.1 Nachschubfreier Betrieb über die gesamte Lebensdauer mit hochangereichertem Uran (HEU)
Während kommerzielle DWRs zur Stromerzeugung schwach angereichertes Uran (LEU: 3–5 % U-235) verwenden und alle paar Jahre einen Brennelementwechsel (Refueling) erfordern, nutzen die neuesten Atom-U-Boote der USA und Großbritanniens hochangereichertes Uran (HEU: 20 %–93 % U-235). Insbesondere die US-Marine-Reaktoren erreichen durch die Verwendung von waffenfähigem 93%igem HEU einen “Life-of-the-ship core”, der während der gesamten Lebensdauer des Schiffes (30–40 Jahre) keinen einzigen Brennstoffwechsel benötigt.
Ein Brennelementwechsel erfordert umfangreiche Arbeiten (Refueling Complex Overhaul, RCOH), bei denen der Rumpf aufgeschnitten wird, was jahrelange Dockzeiten, enorme Kosten und eine verringerte Einsatzbereitschaft der Flotte mit sich bringt. Die Verwendung von hochangereichertem Uran ist die zwangsläufige Konsequenz, um bei begrenztem Kernvolumen langfristig eine enorme Leistung aufrechtzuerhalten und die räumliche Verteilung des Neutronenflusses zu glätten. Darüber hinaus wird ein fortschrittliches Kerndesign angewendet, bei dem abbrennbare Absorber (Burnable Poison, wie Gadolinium oder Erbium) homogen in den Brennstoff gemischt werden, um die anfängliche Überschussreaktivität zu unterdrücken und den reaktivitätsmindernden Effekt des Brennstoffabbrands über lange Zeit auszugleichen.
2.2 Trennung von Primärkühlkreislauf (Hochdruck-Heißwasser) und Sekundärkühlkreislauf
Schiffs-DWRs trennen den radioaktiven Primärkühlkreislauf (Primary Coolant Loop) und den nicht radioaktiven Sekundärkühlkreislauf (Secondary Coolant Loop) durch Dampferzeuger (Steam Generator, SG) vollständig.
Der Primärkühlkreis ist mit leichtem Wasser (H2O) gefüllt, das sowohl zur Kühlung des Kerns als auch zur Moderation der Neutronen dient. Um das Sieden zu verhindern, wird der Druck durch Heizungen und Sprays im Druckhalter (Pressurizer) präzise auf extrem hohe Werte von etwa 15 MPa (ca. 150 bar) gehalten, wobei die Kerenaustrittstemperatur etwa 300°C bis 320°C erreicht. Dieses heiße Hochdruckwasser fließt durch Inconel-U-Rohre im Dampferzeuger und erhitzt das sekundäre Kühlwasser außerhalb der Rohre, um Dampf zu erzeugen. Durch diese Trennung bleibt der Maschinenraum (Engine Room) mit Turbinen und Kondensatoren außerhalb des Strahlungskontrollbereichs, was eine sichere Arbeitsumgebung für die Besatzung und die Wartungsfreundlichkeit der Ausrüstung gewährleistet.
2.3 Neutronendiffusionsgleichung und Dynamik
Die Grundlage der Reaktorleistungssteuerung ist die Aufrechterhaltung des kritischen Zustands (effektiver Multiplikationsfaktor $k_{eff} = 1$). Die räumliche Neutronenflussverteilung $\phi(\mathbf{r}, t)$ im Kern wird durch die folgende Neutronendiffusionsgleichung (Eingruppen-Näherung) beschrieben:
$ \frac{1}{v} \frac{\partial \phi}{\partial t} = \nabla \cdot (D \nabla \phi) - \Sigma_a \phi + \nu \Sigma_f \phi + S $
Hierbei ist $v$ die Neutronengeschwindigkeit, $D$ der Diffusionskoeffizient, $\Sigma_a$ der makroskopische Absorptionsquerschnitt, $\nu\Sigma_f$ der Neutronenerzeugungsterm und $S$ eine externe Neutronenquelle. In tatsächlichen Kernberechnungen werden energieabhängige Mehrgruppen-Diffusionsgleichungen auf Supercomputern gelöst.
Darüber hinaus wird die transiente Zeitantwort des Reaktors durch die Punktkinetik-Gleichungen (Point Reactor Kinetics Equations) bestimmt, die verzögerte Neutronen (Delayed Neutrons) berücksichtigen.
$ \frac{dn(t)}{dt} = \frac{\rho(t) - \beta}{\Lambda} n(t) + \sum_{i=1}^{6} \lambda_i C_i(t) $ $ \frac{dC_i(t)}{dt} = \frac{\beta_i}{\Lambda} n(t) - \lambda_i C_i(t) $
($n(t)$: Neutronendichte, $\rho(t)$: Reaktivität, $\beta$: Anteil verzögerter Neutronen, $\Lambda$: prompte Neutronenlebensdauer, $C_i$: Konzentration der Vorläufer verzögerter Neutronen, $\lambda_i$: Zerfallskonstante)
Bei Schiffsreaktoren sind die Sicherheitssysteme so ausgelegt, dass sie die Reaktion dieser Gruppen verzögerter Neutronen auf Reaktivitätseinfuhren, die mit schnellen Lageänderungen (schnelles Tauchen/Auftauchen) oder abrupten Drosselklappenbedienungen im Gefecht einhergehen, extrem genau vorhersagen und zuverlässig ansprechen.
2.4 Selbstregulierung (Negativer Reaktivitäts-Feedback-Koeffizient)
Neben der mechanischen Reaktivitätssteuerung durch Steuerstäbe ist die physikalische “Selbstregulierung” (Inherent Safety) bei Schiffsreaktoren von größter Bedeutung. Dies wird durch den negativen Temperaturkoeffizienten der Reaktivität (Negative Temperature Coefficient of Reactivity) erreicht.
$\alpha_T = \frac{\partial \rho}{\partial T_m} + \frac{\partial \rho}{\partial T_f} < 0$
- Moderator-Temperaturkoeffizient (Moderator Temperature Coefficient, MTC): Wenn die Kerntemperatur steigt, sinkt die Dichte des leichten Wassers (Wärmeausdehnung). Da leichtes Wasser ein Neutronenmoderator ist, führt die geringere Dichte zu einer unzureichenden Neutronenabbremsung, was die Wahrscheinlichkeit der Resonanzabsorption durch U-238 usw. erhöht und die Reaktivität des Kerns senkt.
- Doppler-Koeffizient (Doppler Coefficient): Durch den Doppler-Effekt (Doppler Broadening), der mit dem Temperaturanstieg der Brennstoffpellets (z. B. Uranlegierungen) einhergeht, vergrößert sich der effektive Resonanzabsorptionsquerschnitt von U-238, was sofort zu einer Abnahme der Reaktivität führt.
Dieser starke negative Feedback-Mechanismus ermöglicht es Schiffsreaktoren, in einem gewissen Maß autonom “lastfolgend” (Load Following) zu arbeiten, ohne dass Steuerstäbe betätigt werden müssen: Wenn die Turbinendrosselklappe geöffnet wird und der Dampfbedarf (Wärmelast) steigt, sinkt die Temperatur des primären Kühlwassers, was die Reaktivität automatisch erhöht und die Leistung anpasst.
Kapitel 3: Thermohydraulik und Energieumwandlungszyklus
3.1 Thermodynamik des Rankine-Kreisprozesses und T-s-Diagramm
Das Antriebssystem von Atom-U-Booten ist thermodynamisch ein geschlossener Rankine-Kreisprozess (Rankine Cycle). Der thermische Wirkungsgrad $\eta_{th}$ eines idealen Rankine-Kreisprozesses ist gegeben durch:
$ \eta_{th} = \frac{W_{turbine} - W_{pump}}{Q_{in}} = \frac{(h_1 - h_2) - (h_4 - h_3)}{h_1 - h_4} $
($h_1$: Dampfenthalpie am Turbineneintritt, $h_2$: Turbinenaustritt, $h_3$: Kondensatoraustritt, $h_4$: Dampferzeugereintritt)
Im T-s-Diagramm (Temperatur-Entropie-Diagramm) liegt der Turbineneintrittsdampf auf der Sattdampflinie (Saturated Vapor Line), da schiffsgestützte DWRs im Gegensatz zu Kraftwerken mit fossilen Brennstoffen keinen Hochtemperatur-Überhitzer (Superheater) haben. Wenn der Feuchtigkeitsgehalt (Moisture content) des Dampfes während der Expansion zunimmt, besteht die Gefahr von Erosion an den Turbinenschaufeln durch Wassertröpfchenaufprall. Um dies zu verhindern, wird zwischen der Hochdruck- und der Niederdruckturbine ein Feuchtigkeitsabscheider-Zwischenüberhitzer (Moisture Separator Reheater, MSR) installiert, der den thermischen Wirkungsgrad erhöht und die Turbine schützt.
3.2 Energieverteilung: Antriebsturbine und Turbinengeneratoren (SSTG)
Der im Dampferzeuger produzierte Hochdruck-Sattdampf wird über die Hauptdampfleitung hauptsächlich an die folgenden beiden Komponenten verteilt:
- Hauptantriebsturbine (Main Propulsion Turbine): Eine riesige Turbine zum Antrieb des Schraubenpropellers oder Pumpjets. Normalerweise besteht sie aus einer Hochdruck- und einer Niederdruckstufe und überträgt über ein Untersetzungsgetriebe ein massives Drehmoment auf die Antriebswelle.
- Schiffs-Turbinengenerator (SSTG: Ship’s Service Turbine Generator): Generatoren, die das gesamte Schiff mit Strom versorgen (Sonar, Feuerleitsysteme, Umweltkontrolle, Kühlwasserpumpen, elektrolytische Sauerstofferzeuger usw.). Um Redundanz und Überlebensfähigkeit zu gewährleisten, arbeiten normalerweise zwei oder mehr parallel.
3.3 Kondensator (Direktkühlung mit Meerwasser) und Speisewasserpumpe
Der Niederdruckdampf, der nach der Arbeit in der Turbine expandiert ist, wird zum Hauptkondensator (Main Condenser). Zur Kühlung des Kondensators wird Meerwasser (Sea Water) verwendet, das durch feine Rohre aus Titan oder Kupfernickel fließt. Das extrem kalte Tiefseewasser ist als thermodynamische Wärmesenke hervorragend geeignet und maximiert das Wärmegefälle (Enthalpiedifferenz) über der Turbine, indem es den Druck im Kondensator auf ein nahezu Vakuum (Niederdruck) absenkt, was die Zykluseffizienz verbessert.
Das kondensierte Wasser wird in einem Hotwell gesammelt, von Kondensatpumpen und der Hauptspeisewasserpumpe (Main Feed Pump) auf Hochdruck gebracht und über Speisewasservorwärmer zurück zum Dampferzeuger gefördert.
Kapitel 4: Extreme Ingenieurskunst der akustischen Tarnung (Stealth Acoustics)
4.1 Physik der Unterwasserakustik und des Sonars
Für U-Boote ist die akustische Tarnung (Stille) eine absolute Überlebensbedingung. Da elektromagnetische Wellen im Wasser schnell gedämpft werden, ist Radar nutzlos, und akustische Detektion (passives und aktives Sonar) ist das einzige Mittel zur Erkennung auf große Entfernungen. Die Transmissionsverlustgleichung (Transmission Loss Equation), die die Ausbreitung von Unterwasserschall beschreibt, wird wie folgt ausgedrückt:
$ TL = 20 \log_{10} r + \alpha r + A $
Hier ist $r$ die Entfernung, $\alpha$ der Absorptionsdämpfungskoeffizient des Meerwassers (frequenzabhängig) und $A$ die anomale Dämpfung aufgrund von Streuung und Brechung an der Meeresoberfläche/dem Meeresboden. Um die Erfassungsreichweite zu minimieren, muss der abgestrahlte Geräuschpegel (Source Level, SL) des U-Boots drastisch reduziert werden.
4.2 Eliminierung von Getriebegeräuschen und Kavitation
Dampfturbinen drehen sich aus thermischen Effizienzgründen mit hohen Geschwindigkeiten von mehreren tausend U/min, aber Schraubenpropeller müssen mit niedrigen Geschwindigkeiten von einigen hundert U/min oder weniger rotieren, um Kavitation (Blasenbildung und deren Kollaps, wenn der lokale Druck unter den Sättigungsdampfdruck fällt) zu verhindern. Daher ist ein Hauptuntersetzungsgetriebe (Main Reduction Gear, MRG) unerlässlich.
Das Eingriffsgeräusch der riesigen Zahnräder (Gear Mesh Tonal) hat spezifische Frequenzspitzen (Tonrauschen) und kann durch Schmalbandanalyse (wie LOFAR-Gramme) von feindlichem passivem Sonar leicht identifiziert und klassifiziert werden. Um dies zu verhindern, wird die Schnittpräzision der Zahnräder im Mikrometerbereich kontrolliert, und es werden Schrägverzahnungen (Helical Gears) sowie spezielle schwingungsdämpfende Kupplungen (Flexible Couplings) verwendet.
4.3 Floß-Struktur (Schwimmendes Deck / Doppel-Gummilager)
Um zu verhindern, dass Maschinengeräusche aus dem Maschinenraum über den Schiffsrumpf übertragen (Körperschall) und ins Meer abgestrahlt werden, wird eine Struktur namens “Rafting” (schwimmendes Deck) verwendet. Hauptvibrationsquellen wie Turbinen, Generatoren und Getriebegehäuse werden auf einer massiven gemeinsamen Basis (Floß) platziert, die ihrerseits über zahlreiche riesige Gummilager (Shock and Vibration Mounts) im Druckkörper (Pressure Hull) aufgehängt ist, wodurch ein doppeltes Schwingungsisolationssystem entsteht. Dadurch wird die Vibrationsenergie mehrfach gedämpft und die akustische Abstrahlung nach außen drastisch reduziert.
4.4 Geräuschloses Cruisen durch Naturumlaufkühlung (Natural Circulation Reactor)
Eine der größten Lärmquellen bei Atom-U-Booten sind die Primärkühlmittelpumpen (Primary Coolant Pump, PCP), die das Kühlwasser zwangsumwälzen. Die modernsten U-Boote wie die Ohio-Klasse (SSBN) und Virginia-Klasse (SSN) verfügen über ein Kerndesign, das den “natürlichen Umlauf” (Natural Circulation) maximiert.
Durch die Platzierung des Kerns im unteren Teil des Rumpfes und des Dampferzeugers im oberen Teil entsteht eine gewaltige thermische Konvektion (Thermosiphon-Effekt), bei der das im Kern erhitzte leichtere Wasser aufsteigt und das im Dampferzeuger abgekühlte, schwerere Wasser absinkt. Dies ermöglicht es, bei niedrigen bis mittleren Geschwindigkeiten (taktischen Patrouillengeschwindigkeiten) die Kühlung und Leistung des Reaktors aufrechtzuerhalten, während die geräuschverursachenden Kühlmittelpumpen vollständig abgeschaltet sind. Ein Atom-U-Boot, das das Pumpengeräusch eliminiert hat, wird regelrecht zu einem “schwarzen Loch des Ozeans”.
4.5 Wasserstrahlantrieb (Pumpjet)
Um Kavitation und die Entstehung von Randwirbeln (Tip Vortex) durch Propeller zu unterdrücken, verwenden viele Atom-U-Boote seit der britischen Trafalgar-Klasse und der amerikanischen Seawolf-Klasse Pumpjet-Antriebe (Pump-Jet Propulsor). Dies besteht aus zahlreichen Rotor- und Statorschaufeln, die in einem Kanal (Shroud) eingeschlossen sind. Durch Abbremsung und Druckbeaufschlagung des Wasserstroms im Kanal wird der lokale statische Druck erhöht. Dies ist ein hochkomplexes hydrodynamisches Design, das die Kavitationseinsatzgeschwindigkeit (Cavitation Inception Speed) drastisch anhebt und die Abstrahlung von Breitbandrauschen unterdrückt.
Kapitel 5: Strahlenabschirmung und Lebenserhaltungssysteme
5.1 Mehrschichtige Verteidigung aus Primär- und Sekundärabschirmung
Um die von Reaktoren emittierten starken Neutronen- und Gammastrahlen abzuschirmen, ist die Reaktorabteilung (Reactor Compartment) mit massiven mehrschichtigen Abschirmungen ausgestattet.
- Primärabschirmung (Primary Shielding): Die Abschirmung, die den Reaktordruckbehälter direkt umgibt. Besteht hauptsächlich aus dickem Stahl und Wasser (Primärkühlwasser und spezielle Abschirnwassertanks) und bremst und absorbiert schnelle Neutronen aus dem Kern und dämpft primäre Gammastrahlen stark.
- Sekundärabschirmung (Secondary Shielding): Schotte, die das gesamte Reaktorabteil abdecken. Es werden Verbundstoffe aus Polyethylen (reich an Wasserstoffatomen, bremst Neutronen effektiv ab) und Blei (hohe Dichte blockiert Gammastrahlen) verwendet.
Durch diese gründliche Abschirmungskonstruktion wird die jährliche Strahlenbelastung für die Besatzungsmitglieder im Maschinenraum und in den Wohnbereichen strikt auf ein Niveau kontrolliert, das unterhalb der natürlichen Hintergrundstrahlung liegt, der ein gewöhnlicher Mensch an Land ausgesetzt ist.
5.2 Das ultimative geschlossene System: Elektrolytischer Sauerstofferzeuger (MEA)
Das Innere eines Atom-U-Bootes, das Missionen ohne Auftauchen für mehrere Monate durchführt, ist ein ultimatives geschlossenes Umfeld, vergleichbar mit einer Raumstation. Um das Leben der Besatzung (ca. 130 Personen) zu erhalten, läuft ein fortschrittliches Umweltkontrollsystem, das den reichlich vorhandenen Strom aus dem Reaktor nutzt.
Sauerstoff wird durch Elektrolyse von entsalztem Meerwasser (reinem Wasser) erzeugt. Der elektrolytische Sauerstofferzeuger (MEA: Main Electrolyzer Assembly) verbraucht enorm viel Strom, kann aber unerschöpflich Sauerstoff produzieren, solange Meerwasser vorhanden ist. Kathode: $ 4H_2O + 4e^- \rightarrow 2H_2 + 4OH^- $ Anode: $ 4OH^- \rightarrow O_2 + 2H_2O + 4e^- $
5.3 Kohlendioxid-Adsorber (Amin-Wäscher) und Kohlenmonoxid-Brenner
Das von der Besatzung ausgeatmete Kohlendioxid (CO2) wird durch Amin-Wäscher (CO2-Absorber, die Monoethanolamin-Lösung verwenden) chemisch adsorbiert und entfernt. Die Aminlösung, die CO2 bei niedriger Temperatur absorbiert hat, wird mit Reaktordampf erhitzt, um das CO2 freizusetzen und sich selbst zu regenerieren. Das abgetrennte hochkonzentrierte CO2 wird mit Kompressoren unter Druck gesetzt und heimlich ins Meer ausgestoßen. Darüber hinaus werden Spuren von Kohlenmonoxid (CO) und Wasserstoff (H2), die beim Kochen oder durch Ausrüstung entstehen, durch katalytische Verbrennungsanlagen (CO/H2 Burner) sicher zu Wasser und Kohlendioxid oxidiert.
5.4 Meerwasserentsalzungsanlagen
Zehntausende Liter Süßwasser werden täglich für Trinkwasser, Mahlzeiten, Duschen und als Zusatzwasser für den Reaktor und die Batterien benötigt. Dieses wird kontinuierlich aus Meerwasser durch mehrstufige Entspannungsverdampfungsanlagen (Multi-Stage Flash Distillation), die Reaktorabwärme und -dampf nutzen, oder durch neueste Umkehrosmoseanlagen (Reverse Osmosis, RO) hergestellt.
Kapitel 6: Die Genealogie der Atom-U-Boote und zukünftige Antriebstechnologien
6.1 Die Genealogie der US-Navy: Los-Angeles-, Seawolf- und Virginia-Klasse
Die Angriffs-Atom-U-Boote der US-Navy haben sich als Antwort auf die Bedrohung durch sowjetische U-Boote im Kalten Krieg weiterentwickelt.
- Los Angeles-Klasse (SSN-688): Ausgestattet mit S6G-Reaktoren. Sie wies eine hohe Geschwindigkeit auf (über 30 Knoten), hatte jedoch bei den frühen Modellen Probleme mit der Geräuschentwicklung. Bei späteren Modellen (Flight III) wurden Vertical Launch Systems (VLS) und die Akustik stark verbessert.
- Seawolf-Klasse (SSN-21): Ausgestattet mit S6W-Reaktoren. Das ultimative Atom-U-Boot, das am Ende des Kalten Krieges ausschließlich dafür entworfen wurde, sowjetische SSBNs in der Tiefsee zu jagen. Äußerst leise durch Pumpjet und Naturumlauffähigkeit, jedoch stiegen die Baukosten astronomisch, sodass die Produktion nach drei Schiffen eingestellt wurde.
- Virginia-Klasse (SSN-774): Ausgestattet mit S9G-Reaktoren. Ein Mehrzweck-Atom-U-Boot, das für den Einsatz in Küstengewässern (Littoral Warfare) und für Spezialoperationen optimiert ist, während es die Stille der Seawolf-Klasse beibehält. Es zeichnet sich durch modernes Avionik-Design aus, einschließlich modulares Design, Glasfaser-Masten und Fly-by-Wire-Steuerungssysteme.
6.2 Die Genealogie der russischen Marine: Akula- und Borei-Klasse
Auch die sowjetische/russische Marine hat eine eigene Evolution durchgemacht. Es gab früher ungewöhnliche Hochgeschwindigkeitsschiffe wie die Alfa-Klasse, die flüssigmetallgekühlte Reaktoren (Blei-Wismut-Legierung) verwendete, aber heute dominieren DWRs.
- Akula-Klasse (Projekt 971): Ausgestattet mit OK-650B/b-Reaktoren. Ein extrem leises Jagd-U-Boot der 3. Generation, das die US-Marine schockierte, und immer noch das Rückgrat der russischen U-Boot-Flotte bildet.
- Borei-Klasse (Projekt 955): Die neuesten strategischen Raketen-U-Boote (SSBN) mit OK-650V-Reaktoren. Sie sind die ersten russischen U-Boote mit Pumpjet-Antrieb und haben die akustische Tarnung dramatisch verbessert und stellen nun eine Bedrohung dar, die der amerikanischen Ohio-Klasse in nichts nachsteht.
6.3 Integrierter vollelektrischer Antrieb (IFEP) und Permanentmagnet-Synchronmotor (PMM)
In Atom-U-Booten der nächsten Generation (wie den künftigen SSN(X) der USA und der Columbia/Dreadnought-Klasse Großbritanniens) findet eine fundamentale Transformation des Antriebssystems statt. Es ist der Übergang vom konventionellen mechanisch gekoppelten System “Reaktor → Dampfturbine → Untersetzungsgetriebe → Propellerwelle” zum integrierten vollelektrischen Antrieb (IFEP: Integrated Full Electric Propulsion) “Reaktor → Turbinengenerator → Hochleistungskabel → Elektromotor → Propeller”.
Für die Antriebsmotoren werden hocheffiziente, drehmomentstarke Permanentmagnet-Synchronmotoren (PMM: Permanent Magnet Motor) eingesetzt. Die Einführung von IFEP bringt immense Vorteile:
- Getriebeloser Antrieb: Das massive “Hauptuntersetzungsgetriebe”, eine der Hauptgeräuschquellen, kann vollständig eliminiert werden, was die Geräuschlosigkeit in eine neue Dimension hebt.
- Layout-Flexibilität: Die Notwendigkeit einer langen Propellerwelle, die durch den Rumpf dringt, und Platzierungsbeschränkungen für die Turbinen entfallen, was die Designflexibilität für Reaktorraum und Antriebskomponenten dramatisch erhöht.
- Dynamische Flexibilität: Die immense Antriebskraft kann augenblicklich in den zukünftigen Einsatz für gerichtete Energiewaffen (Laser), leistungsstarkes Aktivsonar oder zum Aufladen zahlreicher unbemannter Unterwasserfahrzeuge (UUV) umgeleitet werden.
6.4 Auswirkungen auf Small Modular Reactor (SMR) Technologien
Die Designphilosophie schiffsgestützter DWRs — “extrem kompakt”, “lange Lebensdauer ohne Nachbetankung”, “hohe passive Sicherheit durch Naturumlauf”, “hohe Lastfolgekapazität” — entspricht exakt der Designphilosophie für kommerzielle kleine modulare Reaktoren (SMR: Small Modular Reactor), die derzeit weltweit als Maßnahme gegen den Klimawandel erforscht und entwickelt werden. Die thermohydraulische Ingenieurskunst und die operative Erfahrung, die in über einem halben Jahrhundert Atom-U-Boot-Entwicklung in der rauen Tiefsee kultiviert wurden, stehen als wichtige technologische Grundlage für kohlenstofffreie Energiesysteme der nächsten Generation im neuen Rampenlicht.
Anhang: Mathematische Details zur Beherrschung der extremen Ingenieurskunst (Sonderbeilage)
Hier gehen wir ausführlich auf die spezifischen Gleichungen und theoretischen Hintergründe ein, die sich tief in die Essenz der Atom-U-Boote bohren.
1. Zweiphasen-Thermohydraulik und DNB (Kritische Heizflächenbelastung)
Im Kern von Druckwasserreaktoren ist das Volumensieden des Kühlwassers während des Normalbetriebs nicht zulässig. Jedoch tritt an der Oberfläche der Brennstäbe örtlich unterkühltes Sieden (Subcooled Boiling) auf, das den Wärmeübergangskoeffizienten drastisch erhöht. Überschreitet der lokale Wärmefluss einen kritischen Wert (CHF: Critical Heat Flux), geht es ins “Filmsieden” über, bei dem die Brennstaboberfläche von einem kontinuierlichen Dampffilm bedeckt ist. Dies verschlechtert den Wärmeübergang schlagartig und birgt die Gefahr des Schmelzens der Brennstabhüllrohre. Dieses Phänomen wird als DNB (Departure from Nucleate Boiling) bezeichnet. Bei der thermischen Auslegung von Schiffsreaktoren hat die Aufrechterhaltung der DNB-Ratio (DNBR) über einer sicheren Marge stets höchste Priorität. Um die Wärmeflussverteilung und die Enthalpieerhöhung innerhalb der Brennelementbündel mit komplexer Strömungsgeometrie genau zu berechnen, nutzt das moderne Design von Schiffsreaktoren fortschrittliche gekoppelte Simulationen aus CFD (Numerische Strömungsmechanik) und Neutronentransportrechnungen.
2. Strukturmechanik des Druckkörpers (Pressure Hull): Knicken und Fließen
Obwohl nicht direkt Teil des Antriebssystems, ist die Ingenieurskunst des Druckkörpers, der die Einsatztiefe (Test Depth) des U-Boots bestimmt, ebenfalls von entscheidender Bedeutung. In 400 m Wassertiefe wirken etwa 400 Tonnen Druck pro Quadratmeter. Die Versagensarten des Druckkörpers umfassen “Materialfließen (Yielding)” und “Elastisches Knicken (Elastic Buckling)”. Der kritische Knickdruck $P_c$ für eine perfekt kreiszylindrische Schale wird mit komplexen Gleichungen bewertet, die die verstärkende Wirkung der Spanten berücksichtigen. Neueste US-U-Boote verwenden hochfesten Stahl wie HY-80 und HY-100 (Fließgrenze 100.000 psi = ca. 690 MPa), während einige Schiffe der russischen Marine leichte und hochfeste Titanlegierungen eingesetzt haben.
3. Rayleigh-Plesset-Gleichung der Kavitation
Das dynamische Verhalten der Kavitationsblasen von Propellern wird durch die Rayleigh-Plesset-Gleichung beschrieben: $ R \frac{d^2R}{dt^2} + \frac{3}{2} \left( \frac{dR}{dt} \right)^2 = \frac{1}{\rho_L} \left( p_B(t) - p_{\infty}(t) - \frac{2S}{R} - \frac{4\mu}{R} \frac{dR}{dt} \right) $ ($R$: Blasenradius, $\rho_L$: Flüssigkeitsdichte, $p_B$: Innendruck der Blase, $p_{\infty}$: Druck im Unendlichen, $S$: Oberflächenspannung, $\mu$: Viskositätskoeffizient) Der heftige Mikrojets und die Stoßwellen, die beim Kollabieren der Blase entstehen, sind die größten Feinde, die zur akustischen Erkennung führen.
Fazit
Das Atom-U-Boot ist das komplexeste und raffinierteste Ingenieurswunderwerk, das die Menschheit je gebaut hat. Der Prozess der Umwandlung gigantischer Energie aus der Kernspaltungskettenreaktion im Druckwasserreaktor in Schub und Elektrizität im Ozean bei extremer Stille bündelt das Beste aus Strömungsmechanik, Thermodynamik, Neutronenphysik und Akustik. Fast 70 Jahre nach der Jungfernfahrt der Nautilus ist das technologische Streben nach der Beherrschung der Tiefsee unaufhaltsam. Ausgestattet mit grenzenloser Kraft, werden diese stählernen Leviathane ihre Missionen weiterhin leise und kraftvoll in den Abgründen der Ozeane erfüllen.
Weitere Vertiefung: Technische Einschränkungen bei Betrieb und strategischer Bedeutung von Atom-U-Booten
Wie in den vorangegangenen Kapiteln detailliert beschrieben, sind Atom-U-Boot-Systeme Meisterwerke fortschrittlicher theoretischer Physik, Thermodynamik und Materialwissenschaften. Diese extreme Technik ist jedoch kein Selbstzweck, sondern eine Notwendigkeit, die aus den harten operativen Anforderungen der modernen maritimen Strategie abgeleitet wird. Dieser Abschnitt untersucht aus einer breiteren Perspektive, wie technische Elemente direkt mit der strategischen Nutzung verbunden sind.
1. Der durch “unbegrenzte Energie” verursachte strategische Paradigmenwechsel
Konventionell angetriebene dieselelektrische U-Boote weisen aufgrund ihrer überlegenen Stille eine beispiellose Stärke in Lauerstellung (“Ambush”) und der Küstenverteidigung auf. Insbesondere die neuesten konventionellen U-Boote mit Lithium-Ionen-Batterien oder außenluftunabhängigen Antrieben (AIP) können wochenlang tauchen und in Bezug auf die kurzfristige Tarnung manchmal sogar Atom-U-Boote übertreffen. Die Fähigkeit von Atom-U-Booten, “mit Geschwindigkeiten von über 20 Knoten über die halbe Welt zu reisen, ohne monatelang aufzutauchen”, ist jedoch ein strategisches Privileg, das konventionelle U-Boote niemals replizieren können.
Beim Geleitschutz einer Flugzeugträgerkampfgruppe (CSG) bewegen sich die Träger mit Geschwindigkeiten nahe 30 Knoten. Um bei solchen Geschwindigkeiten Schritt halten und vorausschauende Räumoperationen durchführen zu können, müssen U-Boote diese hohen Geschwindigkeiten über lange Zeiträume aufrechterhalten können. Wenn konventionelle U-Boote hohe Geschwindigkeiten erreichen, sind ihre Batterien in wenigen Stunden erschöpft, und sie sind zum fatalen Schnorchelbetrieb gezwungen. Mit anderen Worten: Nur Atom-U-Boote erfüllen die Anforderungen einer echten Blauwassermarine (Blue-water navy).
2. Operative Fähigkeiten in Polargebieten und unter Eis
Wie die Nautilus bewies, sind Atom-U-Boote die einzigen Waffensysteme, die frei unter dem Eis des Nordpolarmeeres (Under-ice operations) navigieren können. Da sie keine Luft nachfüllen müssen, können sie auch unter mehrjährigem Eis, das mehrere Dutzend Meter dick ist, agieren. Für strategische Raketen-U-Boote (SSBN) ist der Arktische Ozean die ultimative Zuflucht (“Bastion”). Das dicke Eis blockiert Sonarbojen, die von Seefernaufklärern abgeworfen werden, sowie Sonardetektionen durch Überwasserschiffe vollständig. Darüber hinaus verursacht die unregelmäßige Unterseite des Meereises zufällige Schallreflexionen, die die Verfolgung selbst für feindliche Jagd-U-Boote (SSN) extrem schwierig machen. Diese Fähigkeit, unter dem Eis zu operieren, war vom Kalten Krieg bis in die Gegenwart der zuverlässigste Garant für nukleare Abschreckung.
3. Komplexität der akustischen Umgebung in der Tiefsee und taktische Vorteile
Akustische Erkennung mittels Sonar ist nicht nur eine Funktion der Entfernung. Die Schallgeschwindigkeit ändert sich in Abhängigkeit von Wassertemperatur, Salzgehalt und Wasserdruck (Tiefe) und bildet eine komplexe Verteilung, das sogenannte Schallgeschwindigkeitsprofil (Sound Speed Profile). Dies erzeugt einzigartige akustische Umgebungen im Meer, wie den “Oberflächenkanal” (Surface Duct), den “Deep Sound Channel” (SOFAR-Kanal), in dem sich Schall extrem weit ausbreitet, oder die “Schattenzone” (Shadow Zone), in die der Schall überhaupt nicht vordringt.
Sonartechniker (Sonar Technicians) und taktische Offiziere auf Atom-U-Booten sind mit dieser physikalischen Ozeanographie bestens vertraut und führen hochkomplexe 3D-Manöver aus, verstecken ihr eigenes Schiff in der Schattenzone und spüren gleichzeitig feindliche Schiffe in den Konvergenzzonen (Convergence Zone) des SOFAR-Kanals auf. Schnelle Tiefenänderungen, die dies möglich machen, verdanken sie der grenzenlosen Kraft der Kernreaktoren und dem robusten Druckkörper aus Titanlegierungen oder hochfestem Stahl.
4. Hydrodynamische Kompromisse bei Hochgeschwindigkeitsfahrten
Wenn Atom-U-Boote mit hohen Geschwindigkeiten fahren, treten hydrodynamische Kompromisse auf. Der Rumpf, der das Meerwasser bei hoher Geschwindigkeit durchschneidet, erzeugt Reibungs- und Ablösungsgeräusche, sogenanntes Strömungsrauschen (Flow Noise). Noch gravierender sind die Turbulenzen rund um die Sonarkuppel. Die Erkennungsfähigkeit des riesigen kugelförmigen Sonars am Bug (Bow Sonar) nimmt aufgrund der starken Geräusche (Eigengeräusche), die durch die den Rumpf umgebenden Turbulenzen erzeugt werden, wenn sich das Schiff bei hohen Geschwindigkeiten bewegt, erheblich ab (dies wird als “Selbsterblindung des Sonars” bezeichnet). Daher sind “schnelle Verlegung in das Einsatzgebiet” und “leise Suche” immer in einem Zielkonflikt. Um dies zu lösen, wird ein Schleppsonar (Towed Array Sonar) eingesetzt. Durch das Nachziehen eines kabelähnlichen Sonar-Arrays mit einer Länge von mehreren Hundert Metern bis zu einigen Kilometern hinter dem Schiff distanziert man sich physisch von den Antriebs- und Strömungsgeräuschen des Rumpfes, sodass selbst bei Hochgeschwindigkeitsfahrten schwache akustische Signaturen von hinten und aus großer Entfernung erfasst werden können.
5. Strahlenschutz und psychologisch-physiologische Grenzen der Besatzung
In modernen Atom-U-Booten, wo technische Beschränkungen weitgehend überwunden wurden, ist der kritischste begrenzende Faktor die “menschliche Besatzung”. Selbst mit unbegrenzter Energie beschränken die Ladekapazität für Lebensmittel und das Limit an psychischem Stress der Besatzung die Patrouillenzeit in der Regel auf 60 bis 90 Tage. Langfristige Einsätze in geschlossenen Räumen stören den zirkadianen Rhythmus der Besatzung. Da überhaupt kein Außenlicht eindringt, wird die Beleuchtung im Inneren des U-Boots in Zyklen von 18 Stunden (die traditionelle Schicht der US-Marine) oder 24 Stunden geschaltet, um künstlich Tag und Nacht zu erzeugen. Zudem wird die langfristige Belastung durch minimale Strahlenbelastung und feinste Chemikalien von Maschinen (wie feiner Ölnebel oder Gase aus Aminwäschern) durch gründliche Luftreinigungssysteme und kontinuierliches Monitoring streng kontrolliert. Letztendlich, solange menschliche Körper aus Fleisch und Blut diese stählernen Maschinen bedienen müssen, wird das Zeitalter der wahrhaft “unbegrenzten” Einsätze erst mit unbemannten Unterwasserfahrzeugen (UUV) erreicht sein.