Einführung
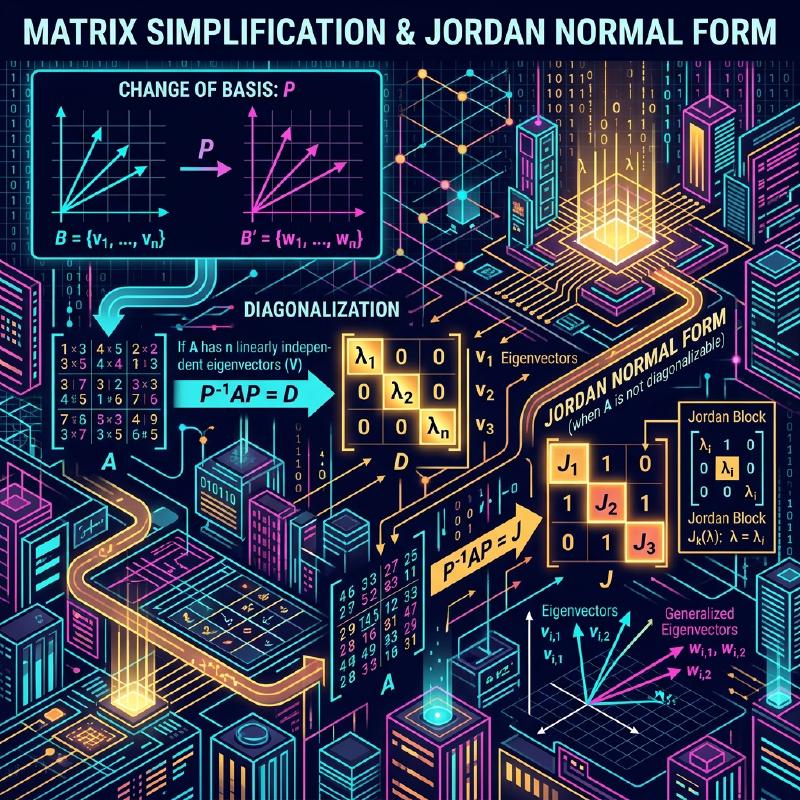
Eine große Hürde in der linearen Algebra ist die Diagonalisierung und die Jordansche Normalform. Matrizen beschreiben räumliche Transformationen, aber ihre Eigenschaften sind in ihrer ursprünglichen Form oft schwer zu erkennen. Dieser Artikel erklärt ausführlich, wie man komplexe Matrizen extrem vereinfacht und wie man mit Matrizen umgeht, die nicht diagonalisierbar sind.
Was ist eine Matrix? Eine Perspektive als Transformation
Eine $n \times n$ Matrix $A$ stellt eine lineare Transformation dar. Diese Darstellung hängt von der gewählten “Basis” ab. Durch einen Basiswechsel kann dieselbe Transformation wesentlich einfacher dargestellt werden.
  graph TD
    A["Matrix $A$ in der ursprünglichen Basis"] -->|"Basiswechselmatrix $P$"| B["Matrix $B = P^{-1}AP$ in der neuen Basis"]
    B -->|"Berechnung ausführen"| C["Ergebnis in der neuen Basis"]
    C -->|"Rücktransformation $P$"| D["Ergebnis in der ursprünglichen Basis"]
Grundkonzepte der Diagonalisierung
Intuitive Bedeutung
Eine Matrix $A$ ist diagonalisierbar, wenn die Transformation in einer geeigneten Basis nur eine “einfache Streckung entlang der Koordinatenachsen” ist. Scherungen verschwinden komplett.
Mathematische Definition
Eine $n \times n$ Matrix $A$ ist diagonalisierbar, wenn eine invertierbare Matrix $P$ existiert, sodass:
$$ P^{-1} A P = D $$Die Diagonalelemente von $D$ sind die Eigenwerte $\lambda_i$ von $A$, und die Spalten von $P$ sind die Eigenvektoren $\mathbf{v}_i$.
Berechnungsbeispiel der Diagonalisierung
Beispiel einer 3x3 Matrix
$$ A = \begin{pmatrix} 4 & -1 & 6 \\ 2 & 1 & 6 \\ 2 & -1 & 8 \end{pmatrix} $$Schritt 1: Eigenwerte berechnen $\det(A - \lambda I) = 0$ liefert $\lambda = 2$ und $\lambda = 9$.
$$ \mathbf{v}_1 = \begin{pmatrix} 1 \\ 2 \\ 0 \end{pmatrix}, \quad \mathbf{v}_2 = \begin{pmatrix} -3 \\ 0 \\ 1 \end{pmatrix} $$$$ \mathbf{v}_3 = \begin{pmatrix} 1 \\ 1 \\ 1 \end{pmatrix} $$$$ P^{-1} A P = \begin{pmatrix} 2 & 0 & 0 \\ 0 & 2 & 0 \\ 0 & 0 & 9 \end{pmatrix} $$Warum gibt es nicht-diagonalisierbare Matrizen?
$$ 1 \leq \text{Geometrische Vielfachheit} \leq \text{Algebraische Vielfachheit} $$Wenn die geometrische Vielfachheit echt kleiner als die algebraische Vielfachheit ist, ist die Matrix defekt und nicht diagonalisierbar.
Jordansche Normalform
Die Jordansche Normalform vereinfacht auch nicht-diagonalisierbare Matrizen.
Jordan-Blöcke
$$ J_k(\lambda) = \begin{pmatrix} \lambda & 1 & 0 & \cdots & 0 \\ 0 & \lambda & 1 & \cdots & 0 \\ \vdots & \vdots & \ddots & \ddots & 1 \\ 0 & 0 & \cdots & 0 & \lambda \end{pmatrix} $$Hauptvektoren
$$ (A - \lambda I)^k \mathbf{v} = \mathbf{0} \quad \text{und} \quad (A - \lambda I)^{k-1} \mathbf{v} \neq \mathbf{0} $$Anwendungen: Differentialgleichungen und Matrixexponential
$$ e^{At} = P e^{Dt} P^{-1} $$$$ e^{J_k(\lambda)t} = e^{\lambda t} \begin{pmatrix} 1 & t & \cdots & \frac{t^{k-1}}{(k-1)!} \\ 0 & 1 & \cdots & \frac{t^{k-2}}{(k-2)!} \\ \vdots & \vdots & \ddots & \vdots \\ 0 & 0 & \cdots & 1 \end{pmatrix} $$Dies erklärt das Auftreten von Resonanztermen wie $te^{\lambda t}$ in der Physik.
Cayley-Hamilton-Theorem und Minimalpolynom
Jede Matrix erfüllt ihre charakteristische Gleichung $p(A) = 0$ (Cayley-Hamilton-Theorem). Das Minimalpolynom $m(\lambda)$ ist das Polynom kleinsten Grades mit $m(A) = 0$. Sind alle Nullstellen von $m$ einfach, ist die Matrix diagonalisierbar.
Unterschied zur Singulärwertzerlegung (SVD)
  graph LR
    A["Beliebige Matrix $A$"] -->|"SVD"| B["$U \Sigma V^*$"]
    B -->|"Immer zerlegbar"| C["Datenkompression"]
    D["Quadratische Matrix $A$"] -->|"Diagonalisierung"| E["$P D P^{-1}$"]
    E -->|"Ideal für Iterationen"| F["Dynamische Systeme"]
Quantenmechanik und Kontrolltheorie
In der Quantenmechanik bedeutet die Diagonalisierung des Hamilton-Operators das Finden der Energieeigenzustände. In der Kontrolltheorie hilft es, Steuerbarkeit und Beobachtbarkeit zu analysieren.
Programmierung
Beispiel in Python:
| |
Fazit
Diagonalisierung und Jordansche Normalform sind unverzichtbare Werkzeuge der modernen Mathematik und spielen in fast allen quantitativen Disziplinen eine Schlüsselrolle.